2026 年 9 月 30 日,新加坡国立大学(NUS)设计与工程学院的研究团队发表了一项关于软体机器人驱动技术的最新成果。该研究由 NUS 高级机器人中心及软体机器人实验室主任 Cecilia Laschi 教授领导,相关论文已刊登于《科学进展》(Science Advances)期刊。
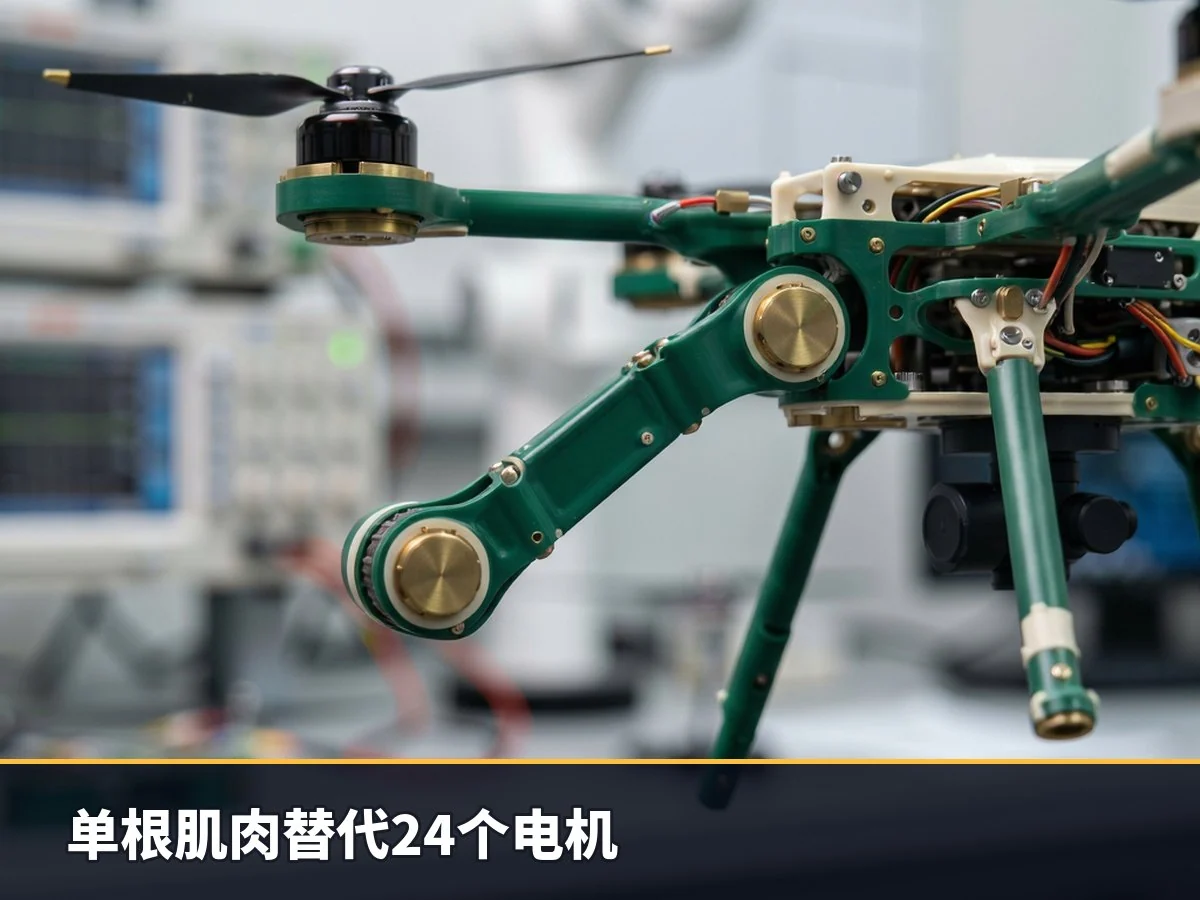
传统软体机器人若要实现类似章鱼的局部控制能力,通常需要沿手臂分布多个独立执行器及其配套硬件和连接线路。这导致系统结构复杂、重量增加且占用空间大。针对这一痛点,NUS 研究团队从章鱼手臂中通过局部神经连接控制运动的机制获得灵感,开发了一种基于形状记忆合金的连续人工肌肉。
单根肌肉实现多点精确控制
这种新型人工肌肉由形状记忆合金弹簧构成,通电加热时会产生收缩。研究人员在弹簧间隔处设置了电气接触点,称为“电线结合点”(Wire Bonding Junctions, WBJs)。当控制系统向两个选定节点之间发送电流时,仅这两个节点之间的截面受热并发生收缩。
通过改变激活的节点组合,这根连续的肌肉既可以作为整体长段动作,也可以被划分为多个可独立控制的短段。这意味着单个驱动器即可替代传统设计中沿手臂排列的一排独立执行器。
在实际应用中,两根此类肌肉可实现侧向弯曲,四根围绕身体布置则能支持三维运动。在一个原型测试中,四根连续肌肉共同控制了手臂的六个部分。据第一作者、前博士生温文奇(Wenqi Wen)估算,若采用传统的电机驱动设计,要达到同等程度的控制精度,需要多达 24 个独立电机。
更高自由度与更轻负载
减少独立支架和间隙所占用的空间,使得更多的手臂长度可用于实际运动。计算机模型显示,与传统手臂相比,新设计的尖端工作空间容量几乎增加了三倍。
在对比实验中,长度为 10 厘米(约 4 英寸)的两款手臂在相同驱动条件下表现差异显著:连续设计实现了 91 度的弯曲角度,而传统分段设计仅为 46 度。
此外,该技术允许动态调整单独控制的区域数量。实验数据显示,将全长作为一个整体段控制所消耗的能量,比将其分为四个独立段控制少 40%。这种灵活性让团队能够在不改变物理结构的情况下,根据任务需求优化运动模式。例如,通过协调两个连续人工肌肉控制手臂的七个区域,研究小组成功让机械臂绘制出字母“N”、“U”和“S”的形状。
无人机搭载演示与应用前景
为了验证在受限环境下的部署能力,团队构建了一个 0.6 米(约 2 英尺)长的手臂系统,并将其安装在无人机下方。该系统总重约 450 克(约 1 磅),包括支撑设备。由于轻量化的人造肌肉直接集成在手臂本体上,减少了底部驱动电机的需求,从而降低了无人机飞行时的平衡负担。
演示中,同一根人工肌肉的不同部分分别负责弯曲手臂、操作抓手以及移动注射器以吸入或释放液体。无人机携带该装置越过障碍物,进入模拟难以触及的位置。该手臂成功通过了高度仅为 2 厘米(约 0.8 英寸)的开口收集液体和固体样本,并在悬停状态下获取了不同高度的物体。
Cecilia Laschi 教授指出,这项技术在工业组装领域具有潜在价值,例如在汽车或飞机制造中,机械臂可以引导工具绕过周围部件,触及难以接近的区域。未来,更大、更强壮的手臂版本有望用于搜救行动,检查碎片下方的情况。
目前,研究团队正致力于探索不同尺寸、形状和类型的人工肌肉扩展方案。为了提高空中作业性能,他们计划优化弹簧几何形状,使用其他热敏材料,并研究内置空气冷却系统以缩短收缩间的冷却时间,从而实现更快的重新定位响应。虽然水环境可提供自然冷却,但应用前需重新设计电子系统的防护及隔热管理。