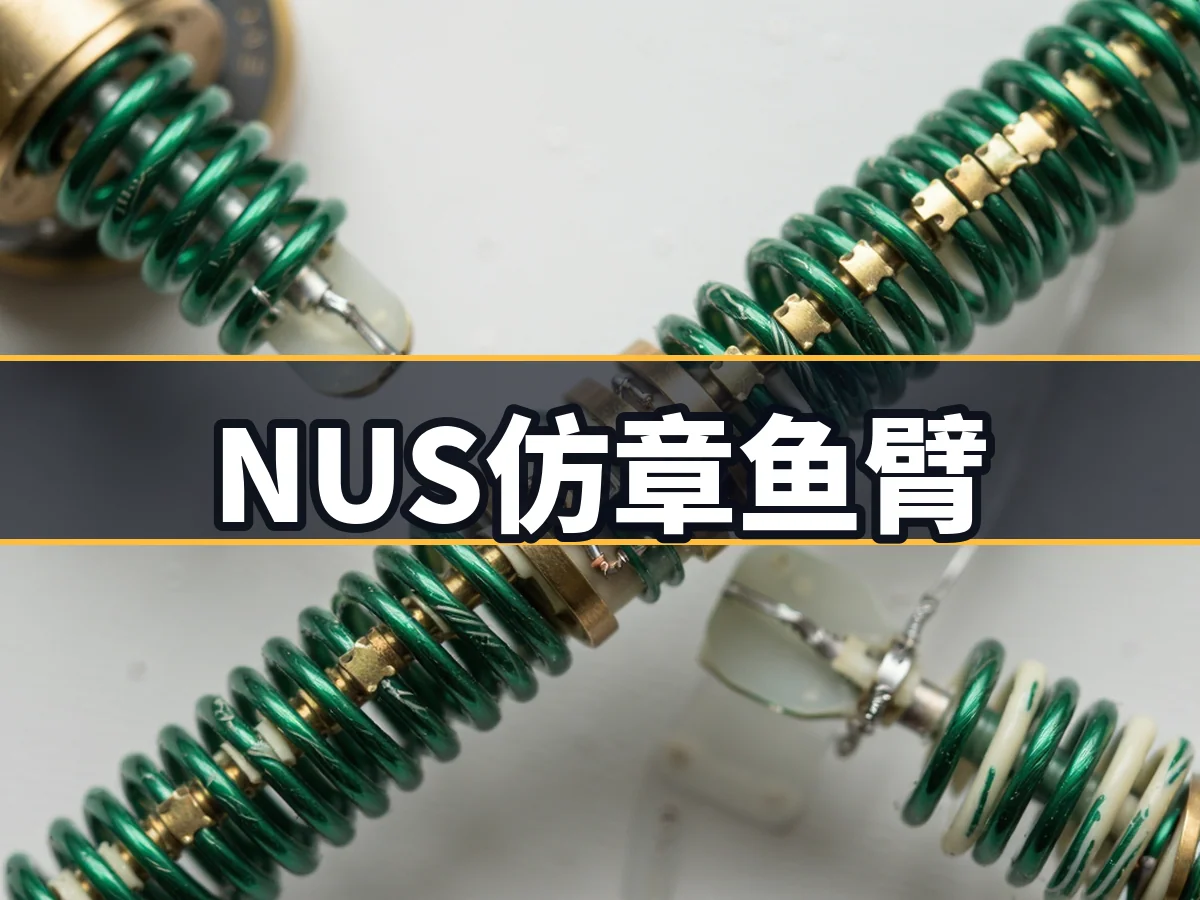
NUS研发仿章鱼软体机器人:单根肌肉实现多点控制 新加坡国立大学研发仿章鱼软体机器人,单根肌肉实现多点控制。该技术利用形状记忆合金弹簧及电线结合点,使单个驱动器替代传统多电机设计,工作空间容量近乎增加三倍,弯曲角度达91度,显著降低系统复杂度与能耗。 人工智能 2026-09-30 16:00 5 阅读