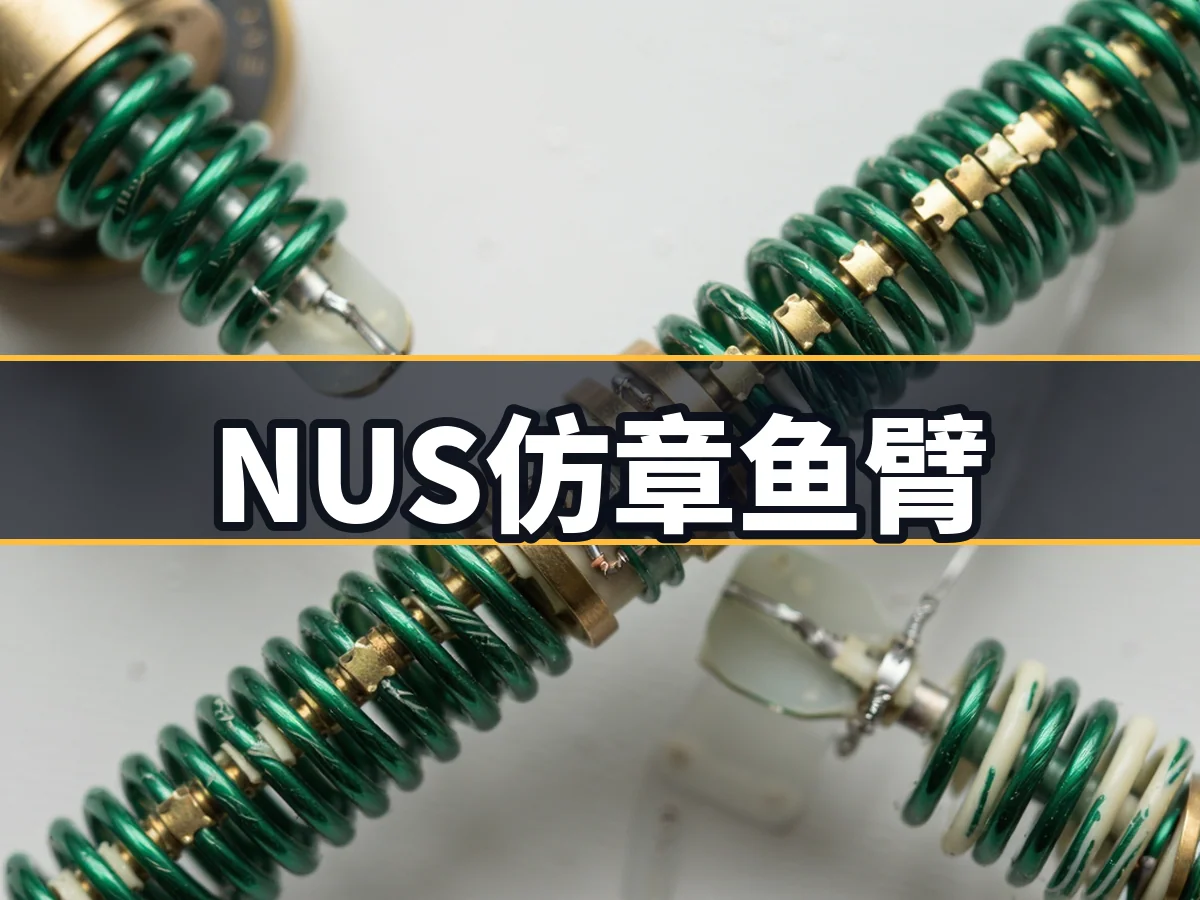
NUS研发仿章鱼软体机器人:单根肌肉实现多点控制
新加坡国立大学研发仿章鱼软体机器人,单根肌肉实现多点控制。该技术利用形状记忆合金弹簧及电线结合点,使单个驱动器替代传统多电机设计,工作空间容量近乎增加三倍,弯曲角度达91度,显著降低系统复杂度与能耗。
共 2 篇相关文章
新加坡国立大学研发仿章鱼软体机器人,单根肌肉实现多点控制。该技术利用形状记忆合金弹簧及电线结合点,使单个驱动器替代传统多电机设计,工作空间容量近乎增加三倍,弯曲角度达91度,显著降低系统复杂度与能耗。
香港科技大学团队研发出全球首个零退化弹性热制冷器件,采用新型耐疲劳TiNiCuCo合金及双层制冷剂结构。该装置在100万次循环中保持400W冷却功率无性能衰减,预计寿命超十年,旨在推动可持续空调商业化。