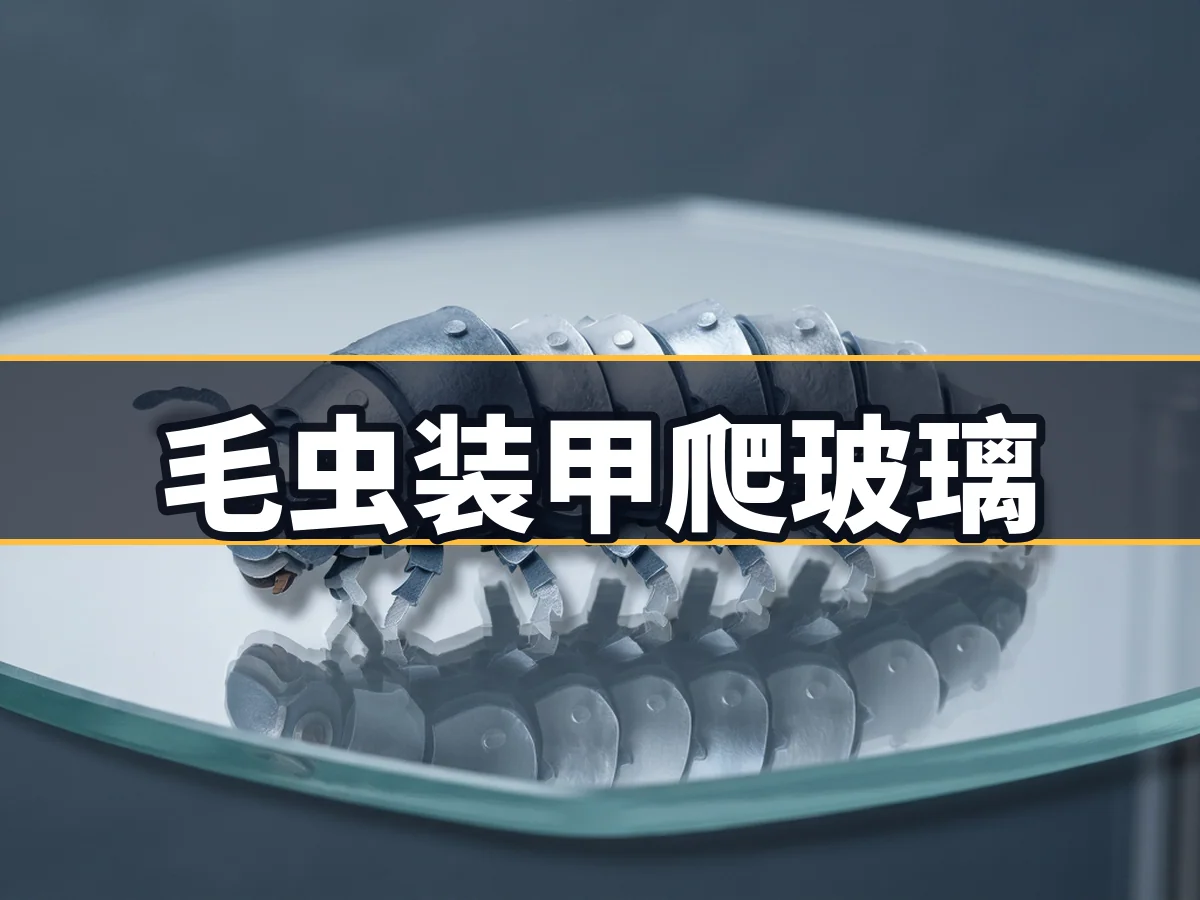
毛虫仿生研究:人工装甲助软体机器人克服光滑表面
那不勒斯大学团队给毛虫穿上人工装甲,助其在玻璃上爬行。研究证实增加刚性与正压力可弥补光滑表面摩擦力不足,为软体机器人克服低摩擦环境提供了混合设计新思路。
共 6 篇相关文章
那不勒斯大学团队给毛虫穿上人工装甲,助其在玻璃上爬行。研究证实增加刚性与正压力可弥补光滑表面摩擦力不足,为软体机器人克服低摩擦环境提供了混合设计新思路。
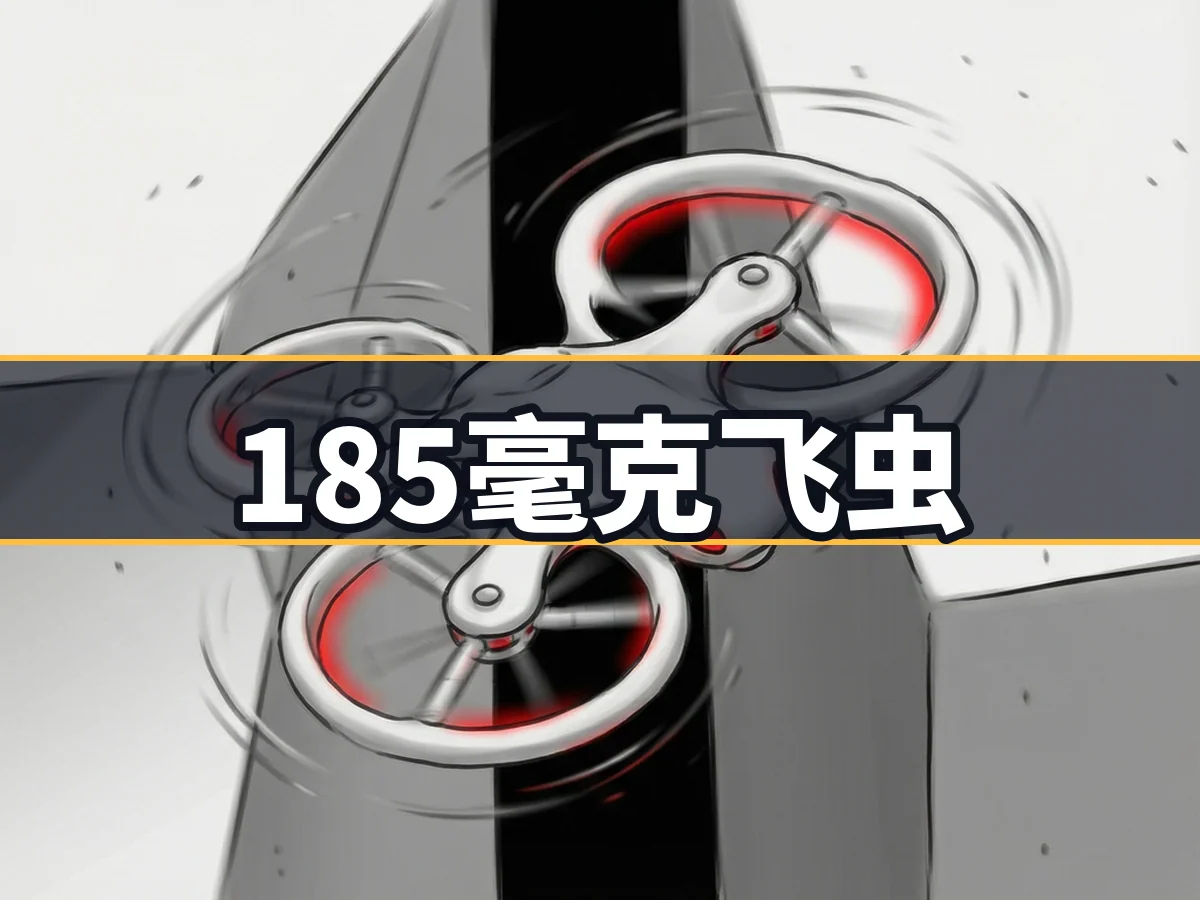
UCLA团队研发出185毫克全聚合物微型飞行机器人。该机器人具备极高弹性,能承受自身重量11000倍的冲击并恢复飞行,有望用于狭窄空间搜救任务。
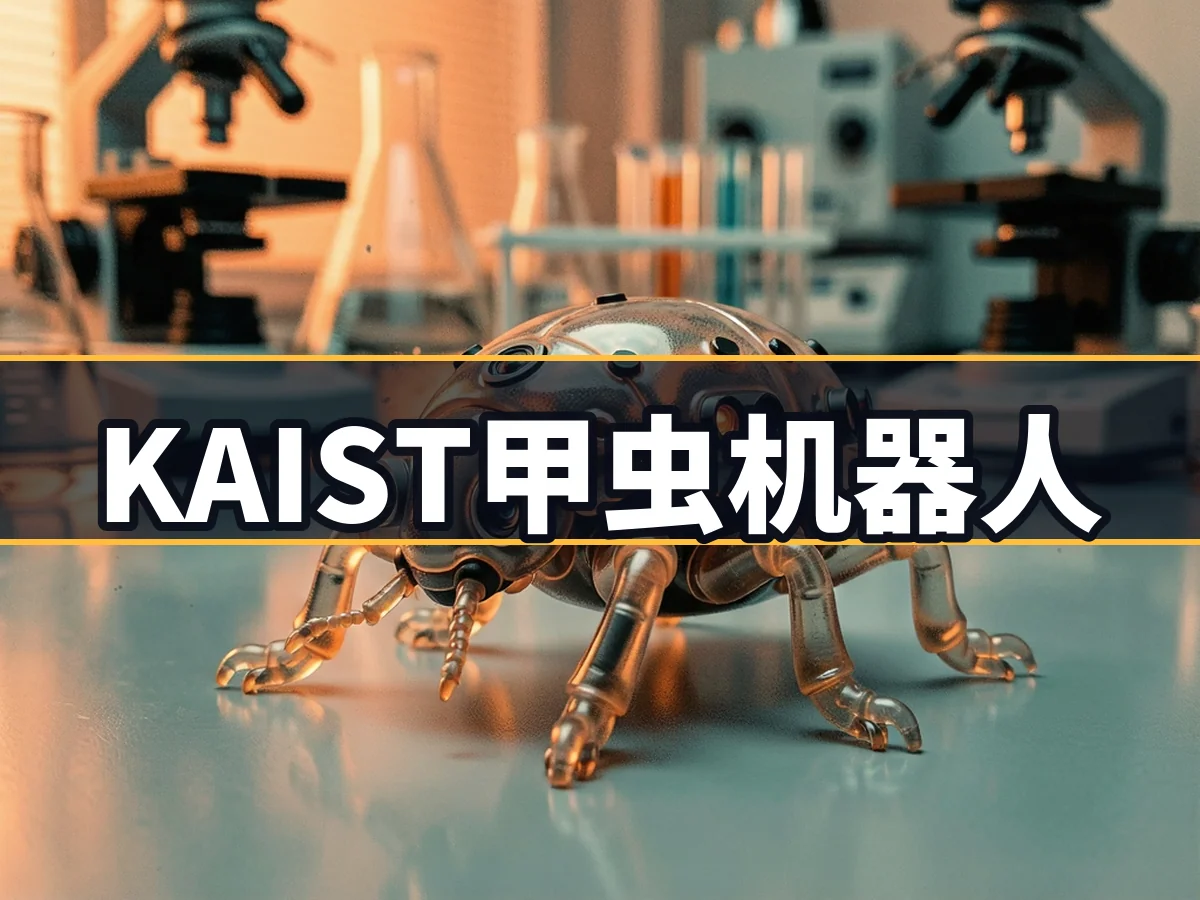
KAIST团队研发出甲虫机器人BeetleBot。该软体机器人集成人造肌肉、摄像头与触觉传感器,支持蓝牙手势控制及实时视觉反馈,能自主避障并精准抓取物体,成果已发表于《科学进展》。
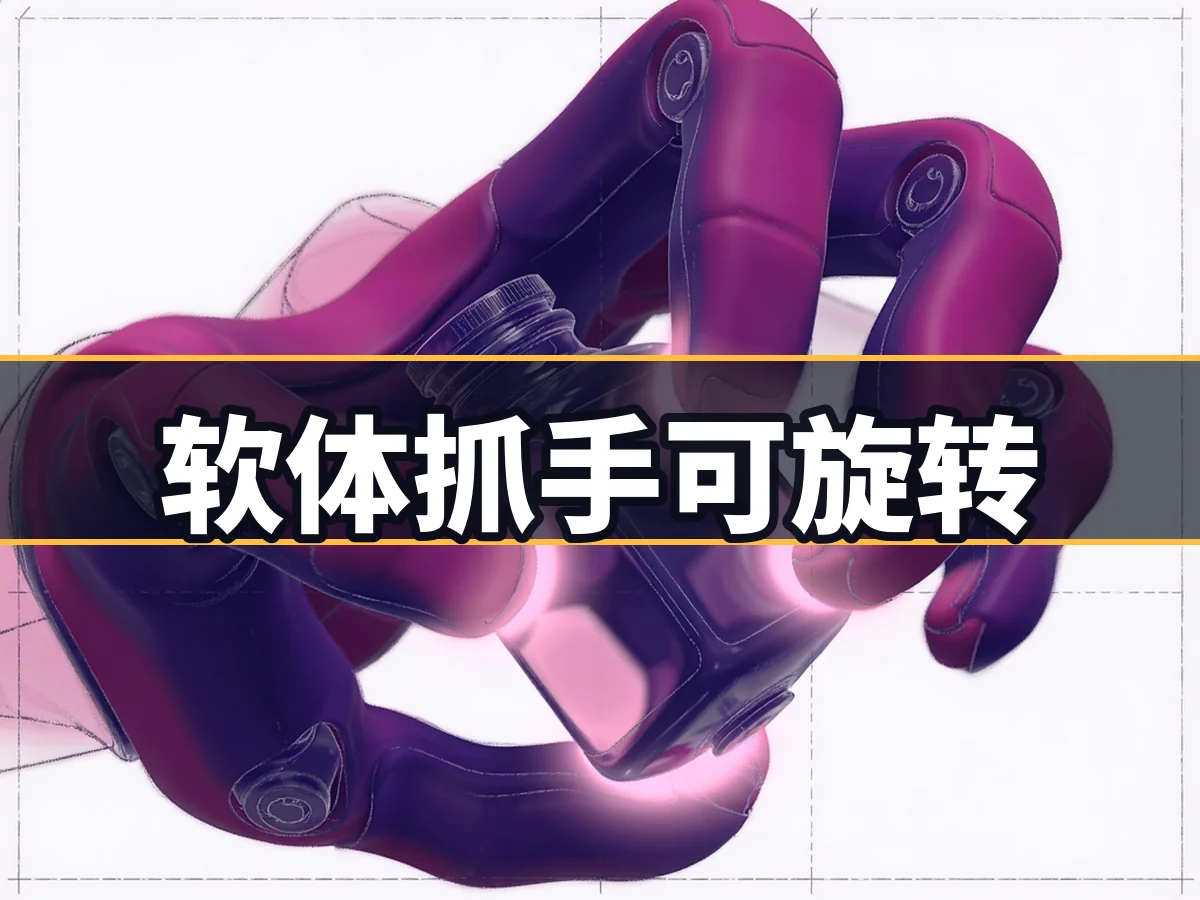
UC3M与UPNA研发出可旋转软体机器人抓手。该设计赋予手指三自由度,实现不释放物体即可调整姿态,经多物品测试验证,适用于物流分拣及协作机器人等场景。
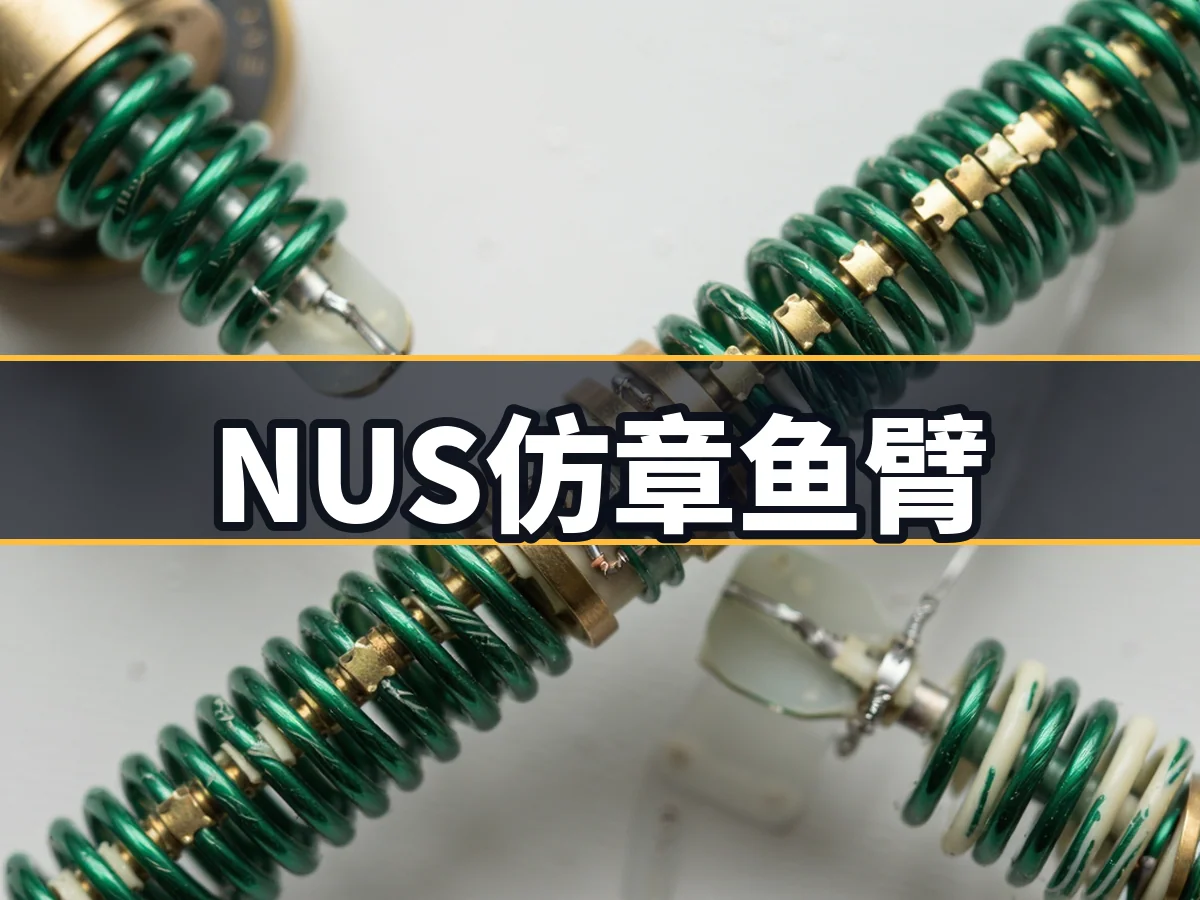
新加坡国立大学研发仿章鱼软体机器人,单根肌肉实现多点控制。该技术利用形状记忆合金弹簧及电线结合点,使单个驱动器替代传统多电机设计,工作空间容量近乎增加三倍,弯曲角度达91度,显著降低系统复杂度与能耗。
机器人学家马佐莱倡导“可持续性机器人”新领域。她在《自然机器智能》发文,主张将环保作为设计核心,利用仿生技术减少科技足迹,推动软体机器人回馈环境而非仅服务于工业。