佛罗里达大学研究揭示:简单视觉模式可致自动驾驶车辆与机器人深度感知失效
发布日期:2026 年 9 月 23 日
来源机构:美国佛罗里达大学(University of Florida, UF)
一项由美国佛罗里达大学主导的新研究发现,黑白条纹等简单的重复视觉图案可能导致自动驾驶汽车和机器人错误估计障碍物的距离。这种深度感知的偏差可能引发意外的机动动作,甚至导致碰撞事故。
该研究揭示了自主系统在利用立体视觉技术进行深度估算时存在的一个关键漏洞。对于依赖此技术进行导航的自动驾驶汽车、无人机及地面机器人而言,准确判断物体距离至关重要。相关论文计划于 11 月在计算机和通信安全领域的顶级会议 ACM CCS(Association for Computing Machinery Conference on Computer and Communications Security)上正式发表。
研究表明,环境中的重复性图案会干扰算法及人工智能模型对相机与物体间距离的计算。通过操纵这些图案,攻击者可以使障碍物在系统中呈现出比实际更近或更远的假象。然而,项目负责人、UF 计算机与信息科学与工程系助理教授 Sara Rampazzi 指出,这一问题并非仅限于恶意攻击场景。
“这类情况也可能自然发生,因此无需设想复杂的攻击者。”Rampazzi 表示,“这本质上是一个安全问题。”
重复图案扭曲立体深度计算
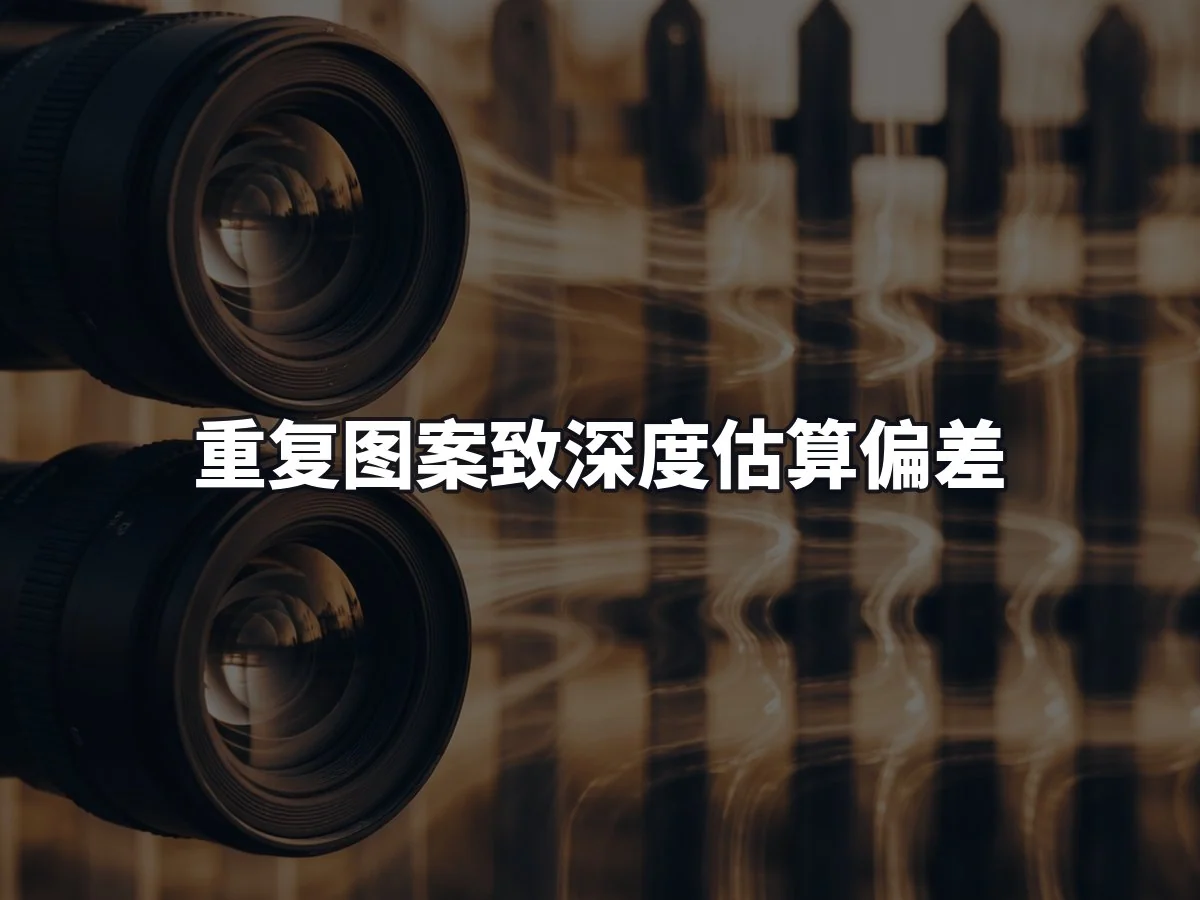
研究团队重点分析了使用立体摄像机(即两台相邻摄像机)进行深度估计的自主系统。此类系统既可采用传统特定算法,也可利用人工智能从图像中推导深度信息。
尽管计算方法各异,研究人员发现它们共享同一弱点:当视野中出现如栅栏条纹或其他具有定期间隔特征的重复视觉图案时,系统极易出现深度计算错误。
Rampazzi 的团队与日本两所大学合作,测试了多种传感器、算法及人工智能模型。结果显示,所有受测对象均表现出相同的基本漏洞,表明该问题并非局限于特定制造商或单一应用场景。
在驾驶场景测试中,研究人员将棋盘状图案投射至目标车辆后方。结果导致自动驾驶系统的感知模块将车辆的一部分识别为比实际位置更近,这一误差足以触发紧急制动等自动反应机制。
同样的漏洞也存在于依赖深度感知来规避建筑物、车辆、鸟类及其他障碍物的无人机和地面机器人中。
微小图案即可引发剧烈机动
“对于自动驾驶汽车而言,一次意想不到的急刹车可能会给后车带来危险。”Rampazzi 说道,“而对于无人机或机器人,错误的深度估计则可能导致突然的机动动作或直接碰撞。”
实验进一步证明,攻击者无需覆盖整个场景即可实施干扰。仅在一个小范围内战略性地放置特定图案,便足以影响整体深度计算结果。
针对底层逻辑的防御措施
Rampazzi 介绍,研究团队不仅发现了漏洞,还开发了旨在解决根本原因的防御方案,而非简单地通过增加更多问题模式的样本数据来训练人工智能模型。
针对传统的深度估计算法,研究人员开发了一种基于软件的改进方法,能够识别涉及重复模式的场景,并防止系统选择错误的深度值。对于基于人工智能的系统,团队修改了模型架构,使其在面对此类图案时能做出不同的响应处理。
该方法已在模拟环境以及 UF 控制的自动驾驶车辆测试设施中的真实车辆和传感器上进行了验证。
超越训练数据的鲁棒性挑战
这项工作凸显了随着人工智能日益承担解释物理世界任务时所面临的更广泛挑战。
“我们试图找到并解决问题的根本原因,而不是仅仅增加更多的数据。”Rampazzi 解释道。
研究人员并未致力于让 AI 系统逐一识别所有潜在的问题模式,而是专注于修复 AI 感知和深度估计系统中固有的遗传性弱点。这种方法旨在使技术更能抵御故意攻击以及现实世界中意外出现的复杂情况。
参考文献:
Sri Harikrish Varma Bhupatiraju et al., Depth Illusion: Revealing Hidden Stereo Vulnerabilities in Depth Estimation, arXiv (2026). DOI: 10.48550/arxiv.2609.16336