IEEE Spectrum 发布了一份关于 HiPHI 数据集的白皮书,旨在为机器人研究人员和工程师提供这一大规模运动捕捉数据的详细概述。该研究重点展示了基于此数据集训练的强化学习策略如何成功迁移至真实的人形机器人。
白皮书深入探讨了以下几个关键技术维度:
- 人形机器人学习作为具身智能(Embodied AI)和物理人工智能的核心挑战,亟需超越现有互联网视频及传统运动捕捉数据集所能提供的数据支持。
- 利用人类动作语言框架 FrameNet 指导运动捕捉数据采集,以实现对全身运动范围的系统性覆盖。
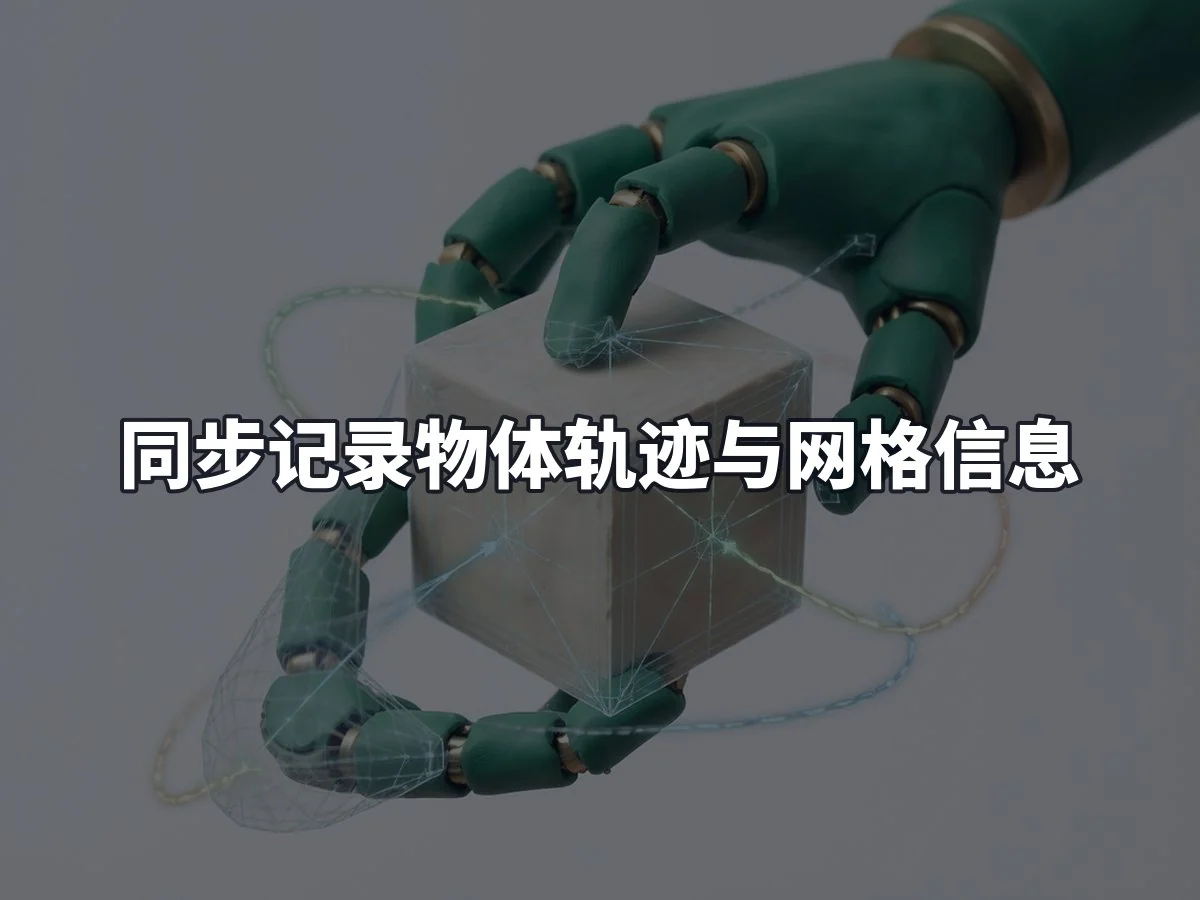
- 同步记录物体轨迹与网格信息,使人与物体的交互数据能够有效支撑搬运、推动和拉动等实际机器人任务的学习。
- 验证了在该类动作捕捉数据上训练的强化学习策略,其性能随模型规模扩大而显著提升的趋势。