2026年9月23日
在日常生活中,双手被占用时难以腾出手来开门或拿取物品是常见痛点。人类运动增强技术旨在通过扩展人体自然能力来解决此类问题,其中一项前沿研究方向便是超数机器人肢体(Supernumerary Robotic Limbs, SRLs)。
SRLs是一类可穿戴的人造肢体,其核心设计理念并非像传统假肢那样恢复缺失功能,而是增加人体的整体操作容量。这一概念类似于漫威宇宙中“章鱼博士”的机械臂,但在现实应用中更为温和且具辅助性质。目前,该技术仍处于实验阶段,但潜在应用领域广泛,涵盖制造业、医疗保健、太空探索、音乐艺术创作、游戏交互及康复训练等。
技术形态与控制方式
现有的SRLs设备通常由刚性材料、电机和执行器组成,外观和行为并不模仿真实的人类肢体。它们可以以背包或手表的形式佩戴。例如,剑桥大学与身体增强设计师丹尼·克洛德(Danny Clode)合作开发了名为“The Third Finger”的设备。
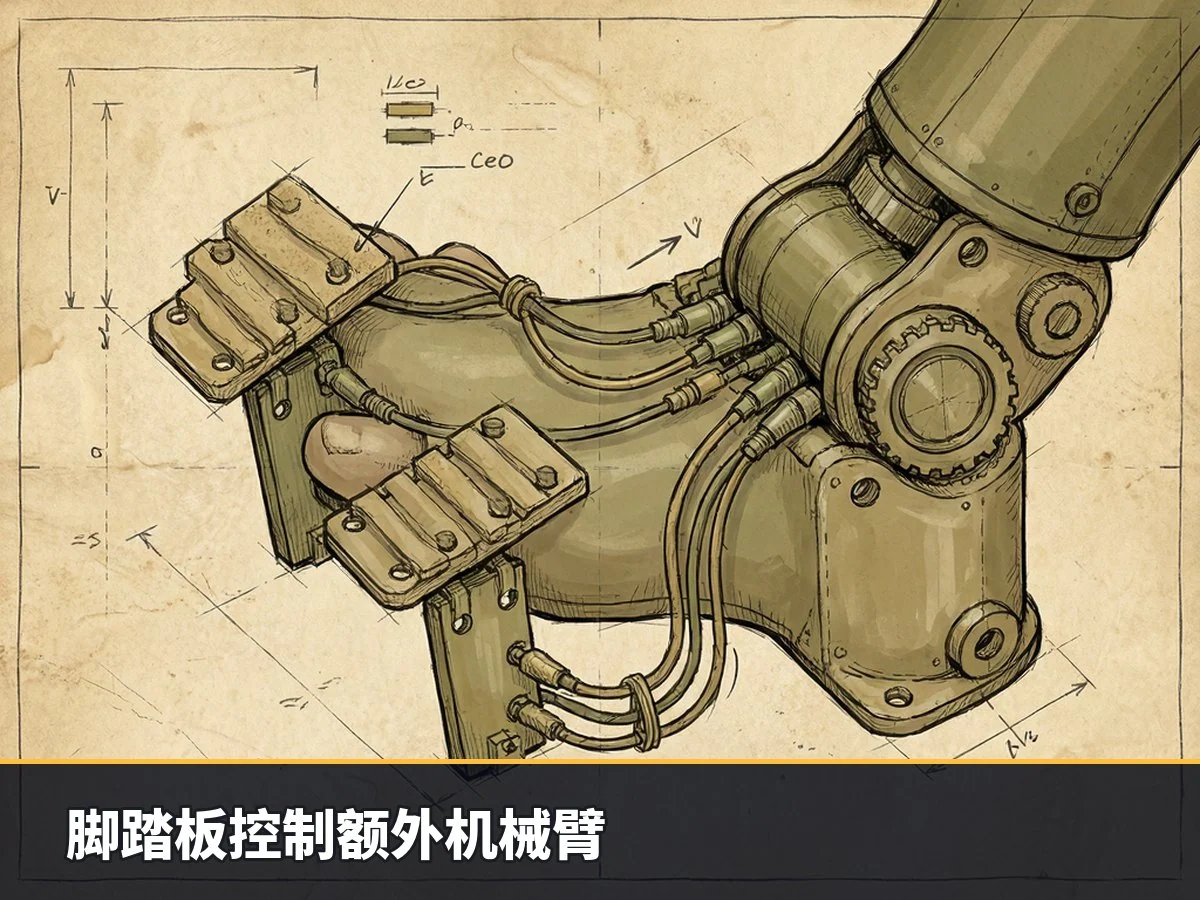
在控制机制上,由于需要最大化额外肢体提供的操作空间,设计师通常避免使用手臂和手部作为控制器。目前主流的控制方式是通过脚部动作,利用带有传感器的踏板或特制鞋子来触发力量或移动。最新的研究也在探索利用耳周肌肉进行控制的可能性。
关于大脑直接控制的问题,尽管科学家已对此进行了探索,但目前尚未实现。人体神经信号网络中存在未被完全利用的带宽,部分研究人员试图利用这种剩余容量,在不依赖实际肌肉运动的情况下非侵入性地控制SRLs。然而,这种方法虽然具有前景,但成功率较低,且复杂的校准过程和漫长的培训时间限制了其实用性。
应用潜力与挑战
SRLs的设计目标是与自然肢体协同工作,而不限制其自然功能。其愿景不是创造自主实体,而是为用户提供可控制的额外工具。例如,用户可能佩戴一个附带两个机器人手臂的背包,从而在双手进行精细维修工作时,仍能通过额外的手指打开瓶子或固定物体。
尽管这些场景看似科幻,但已在实验室中得到验证。工业用途方面,未来的外科医生可能同时操作四种手术工具;救援人员则可在提起废墟碎片的同时立即救助地震受害者,无需等待援助。
然而,当前技术仍面临显著挑战。现有设备往往体积庞大、重量较重,穿戴不便,且运行速度受限于安全标准。此外,学习成本较高,当前的控制界面复杂且不直观。不过,研究显示,用户在不到一小时内即可掌握控制第三只手臂或第六根手指的基本操作。
反馈机制在学习过程中起着关键作用。通过提供微小电流振动的电机和电极,帮助用户“感觉”到所控制的机器人肢体。这种感官反馈对于运动学习至关重要,有助于大脑将SRLs整合为身体的一部分。研究表明,随着时间推移,用户的使用效率会提高,大脑表现出适应并整合额外肢体的能力,显示出该领域的长期潜力。
目前,公众对人体运动增强及SRLs的认知度仍然较低。随着技术的进一步成熟,了解这些设备的存在及其潜在用途,将是推动其社会接受度的重要一步。