德尔夫特理工大学研发“胡须”无人机,以触觉导航应对复杂环境
荷兰德尔夫特理工大学(TU Delft)的一个研究小组近期开发了一种新型微型无人机。该设备摒弃了传统的摄像机或卫星定位依赖,转而采用物理接触机制来感知周围环境,使其能够在黑暗、烟雾或灰尘弥漫等视觉受限的区域中有效航行。
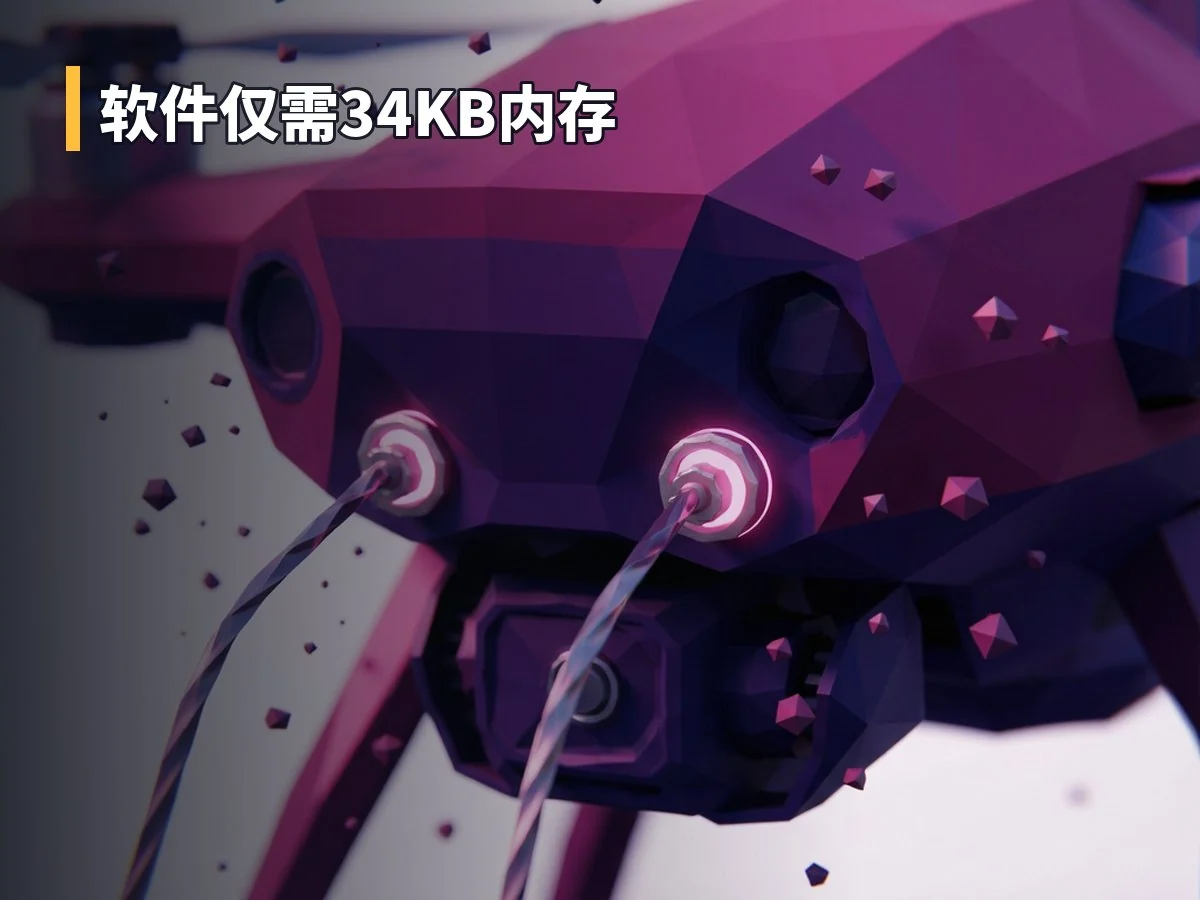
- 两根人造胡须赋予微小无人机有效的触觉感知能力
- 胡须底部的压力传感器可即时检测表面接触情况
- 机载软件仅需 34 KB 内存即可处理触摸数据
仿生设计:通过面部毛发原理实现空间表征
这款无人机的重量低于 100 克,其鼻部附近安装有两根向上倾斜的细丝,末端连接着微型压力传感器。这一设计理念灵感来源于动物及其他哺乳动物利用面部毛发在能见度低下的封闭环境中移动的方式。
当无人机接近障碍物时,胡须产生的压力变化为系统提供关键信息,帮助飞机估算其与附近表面的相对位置。基于这些数据,无人机能够绕过障碍、保持与建筑结构的联系,并构建周围空间的基本表征。研究人员 Chaoxiang Ye 指出,团队的目标是为无人机提供丰富的触觉感应,旨在探索一种全新的触觉导航概念,而非仅仅用于空中操纵。
轻量化算法:仅占用 34KB 内存克服气流干扰
在小型飞行器上实现触觉导航面临多重挑战,包括严格的重量限制、有限的电量以及快速的处理需求。此外,高速气流容易扰乱胡须读数并干扰下方的压力传感器,这是该技术应用的主要障碍之一。
为解决这一问题,研究人员开发了一套轻量级的处理程序。整套内置软件仅占用 34 千字节的内存,使得自动传感系统的计算需求极低。相比之下,传统的大型无人机导航软件通常需要比这种紧凑型胡须处理系统更强大的计算资源。Chaoxiang Ye 表示:“我们希望展示触摸功能不必以牺牲尺寸或增加计算负担为代价。”
应用场景:救援行动中的非视觉感知优势
尽管无人机的小型化使其能够独立解释环境信息而无需外部处理支持,但其核心价值在于为小型救援部队提供独特的感知手段。在倒塌建筑物、不稳定或狭窄的空间中,摄像机和其他光学设备往往因烟雾、灰尘、黑暗或受损基础设施而失效,此时 GPS 信号也可能不可用。
在这种极端环境下,配备“胡须”的无人机可作为人类响应者之前的先锋,进入受限制空间。通过身体接触收集附近结构和潜在路径的信息,该系统提供了一种不依赖视觉或卫星信号的可靠替代方案,从而辅助复杂的救援行动。