MIT 与 EPFL 联合研发水空两栖仿生机器人
传统观点认为,由于水的密度约为空气的 1000 倍,在这两种介质中移动需要截然不同的力学机制。然而,自然界中的海鸥和海鹦等鸟类已证实了跨介质运动的可能性:它们能潜入水中游泳,并跃出水面飞行。现在,由瑞士洛桑的麻省理工学院(MIT)和洛桑联邦理工学院(EPFL)工程师组成的团队,成功研制出一款具备类似能力的机器人。
轻量化设计与柔性结构
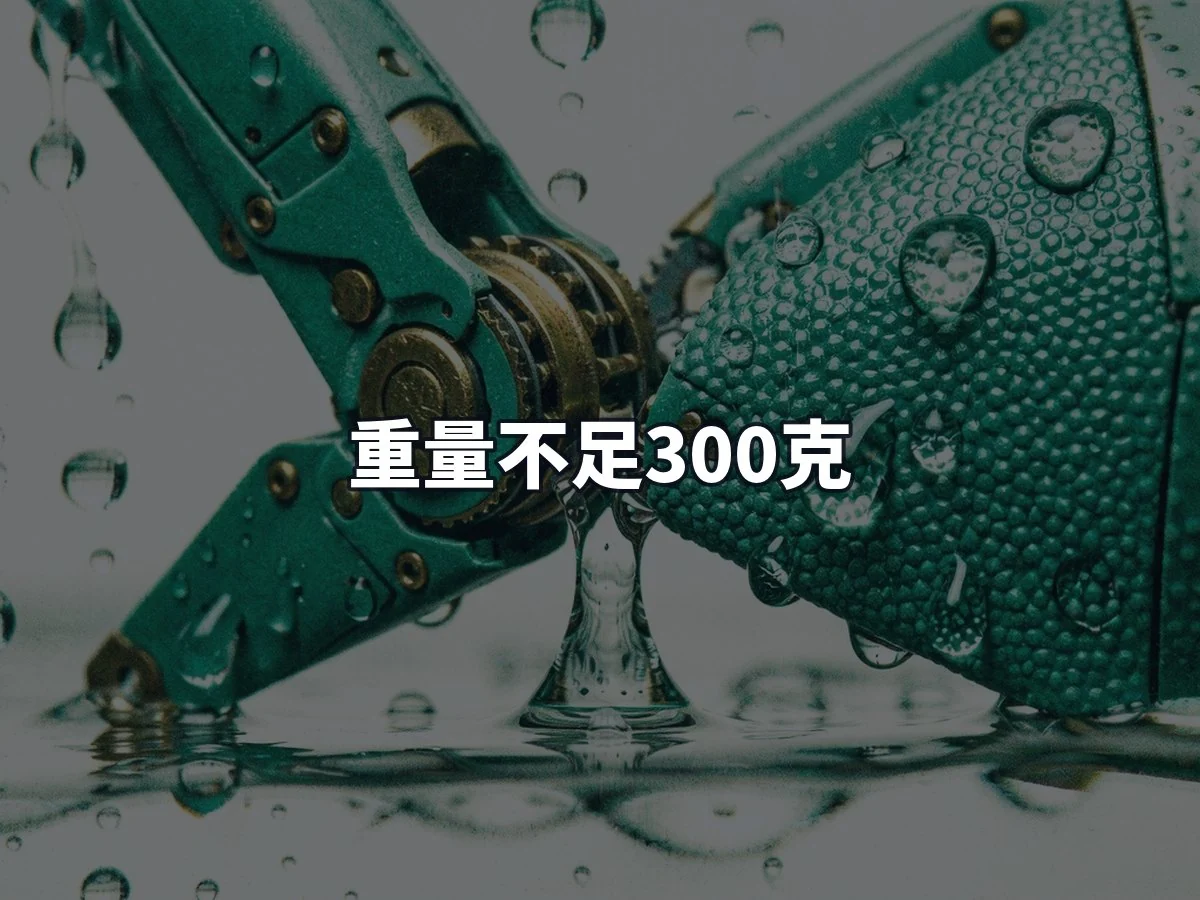
这款机器人的重量不足 300 克(约半磅),采用中央机身设计,配备两个柔性翅膀和一个可转向尾部。机身内部集成电池及防水电机,通过驱动曲轴提供动力。翅膀由薄膜材料制成,表面覆盖有防水纳米颗粒。其尾部结构具有有机特性,可通过改变角度辅助机器人实现空中飞行或水下潜行。
实验表现与生物力学特征
在机械工程助理教授 Raphael Zufferey 的带领下,研究团队在水箱及日内瓦湖进行了实地测试。实验数据显示,中等尺寸的机翼展现出足够的灵活性,有效降低了机器人在水中的运动幅度。该机器人的飞行速度与频率接近真实鸟类,飞行姿态保持约 70 度角。值得注意的是,尽管许多潜水鸟类依赖脚蹼划水以辅助从水面起飞,但该机器人主要依靠上述结构设计实现跨介质运动。
应用场景与未来规划
这项研究成果有望为新型无人机及车辆的设计开辟道路。Zufferey 表示,团队的愿景是让海洋学家、海洋生物学家及沿海社区成员能够利用该机器人进行低成本数据采集。机器人可从船只或岸边发射,飞抵冰山或港口设施等目标区域,随后潜入水中进行测量或样本采集,并以远低于传统方法成本的方式飞回传输数据,之后可再次执行潜水任务。
目前,研究人员正致力于优化翅膀的转动与翻转功能,并计划在动荡水域游泳及强风飞行等复杂条件下测试机器人的性能。最终目标是部署该设备以解决海洋科学问题。
Zufferey 指出,海洋科学面临的主要挑战之一是获取频繁且多地点的数据。此类机器人未来可实现高频次作业:“不仅可以每周发送一次,甚至可以每小时发送一次。它能高速飞行、潜入、返回、传递数据,然后多次重复这一过程。”