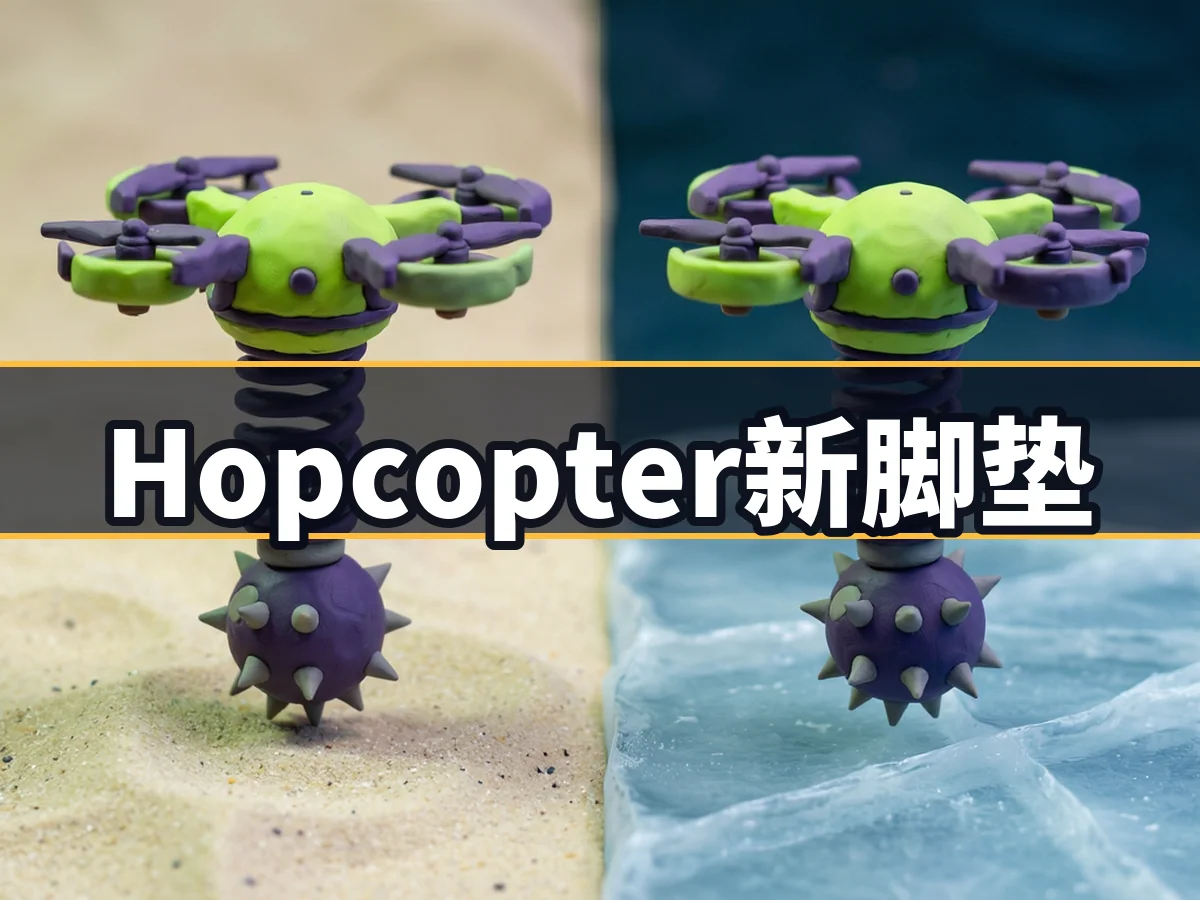
多伦多大学研发柔性脚垫,单腿跳跃机器人适应复杂地形
多伦多大学研发柔性脚垫,提升单腿跳跃机器人地形适应性。新结构通过球形关节与尖刺设计,将起飞误差降低66%,效率提高64%,使Hopcopter能在冰面、沙地等复杂环境稳定作业。
共 5 篇相关文章
多伦多大学研发柔性脚垫,提升单腿跳跃机器人地形适应性。新结构通过球形关节与尖刺设计,将起飞误差降低66%,效率提高64%,使Hopcopter能在冰面、沙地等复杂环境稳定作业。
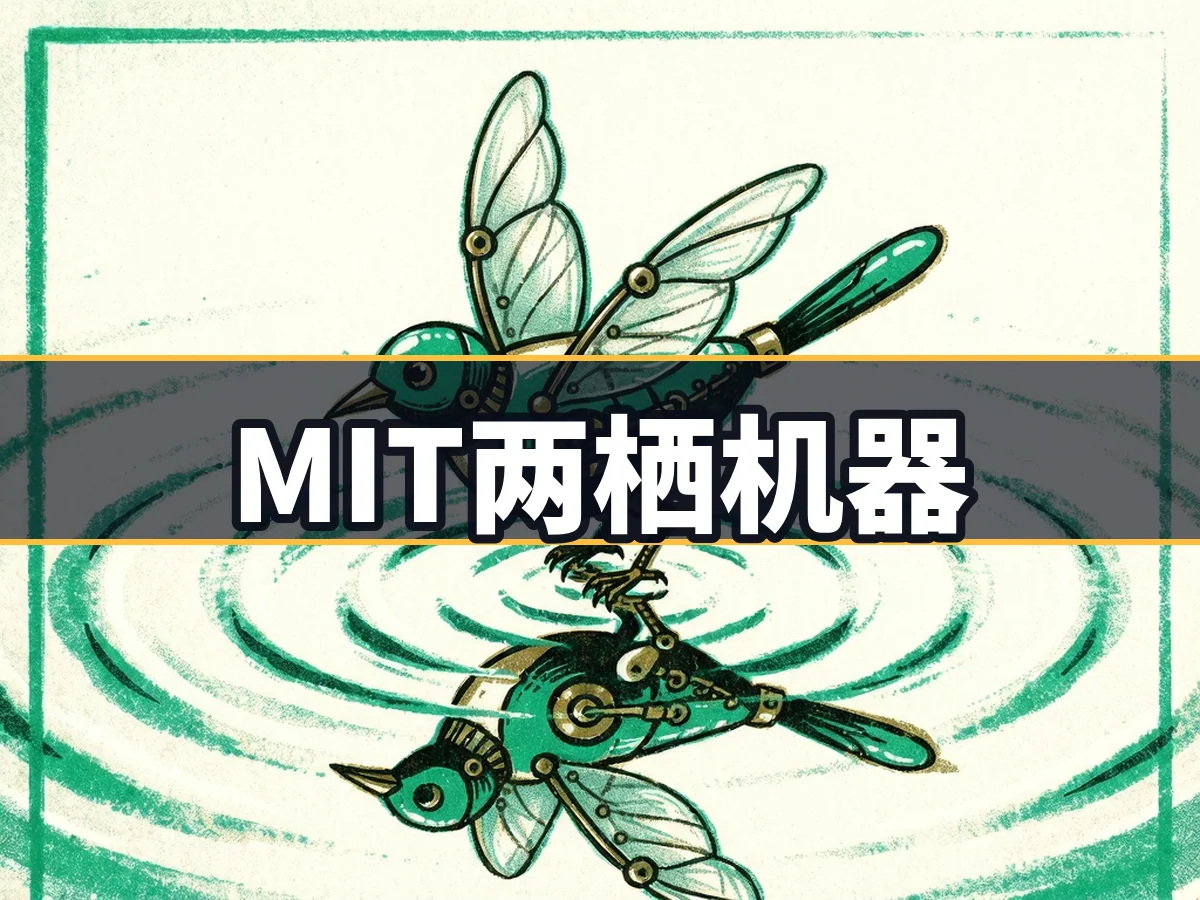
MIT与EPFL联合研发水空两栖仿生机器人。该机型重不足300克,凭借柔性翅膀与可转向尾部实现跨介质运动。未来有望助力海洋学家低成本、高频次采集数据,解决多地点监测难题。
机器人学家马佐莱倡导“可持续性机器人”新领域。她在《自然机器智能》发文,主张将环保作为设计核心,利用仿生技术减少科技足迹,推动软体机器人回馈环境而非仅服务于工业。
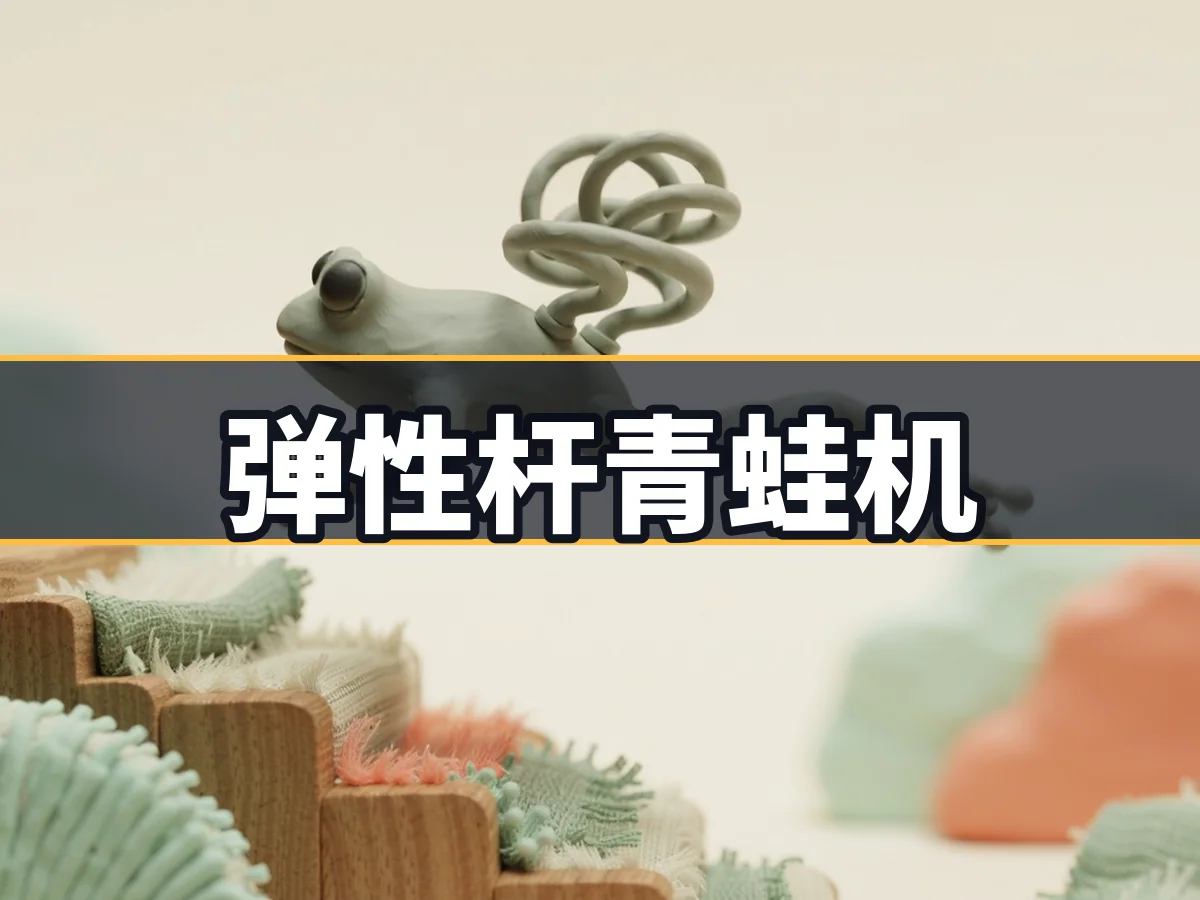
UCLA与密歇根大学研发弹性杆驱动仿生青蛙机器人。该设计利用几何控制实现能量快速释放,仅需小功率电机即可触发跳跃,为微型机器人在陆地及水中不平坦地形的高效移动提供了新方案。
博雅冈达BG-5仿生鱼亮相服贸会。该机器人重3公斤,长640毫米,具备自主避障能力,最大下潜深度5米。作为军民融合产品,其部分核心参数尚未公开,引发外界关注。