2026 年 10 月 1 日
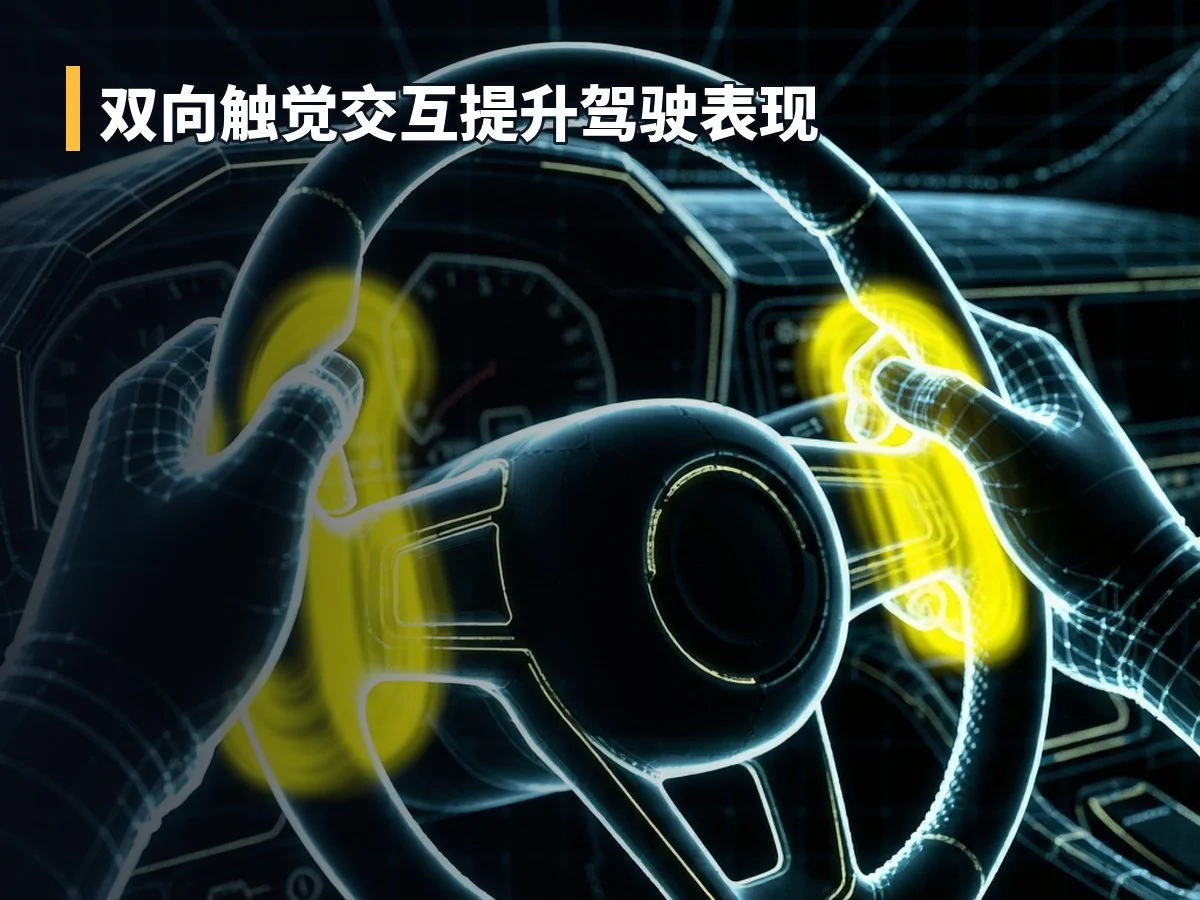
密歇根大学工程学院与丰田研究院的研究团队近日发表了一项新研究,提出了一种通过触觉反馈增强人类驾驶员与半自动驾驶系统协作的方法。该研究指出,传统的单向警示界面往往导致驾驶员困惑和压力增加,而具备双向交互能力的智能方向盘能显著改善驾驶表现并重建信任。
从单向警示到双向谈判
在半自动驾驶场景中,当计算机决策与驾驶员意图发生冲突时,现有系统通常依赖声音警报或闪烁屏幕进行单向通知。这种机制不仅容易引发混乱,还可能导致驾驶员因感到被干扰而关闭本应有益的安全功能。
为解决这一痛点,研究人员在方向盘的“10点”和“2点”位置集成了两个可动态扩展或收缩的触觉区域。这项成果已发表于《人类因素》(Human Factors)杂志。该系统允许驾驶员通过挤压特定区域来表达同意或反对自动化系统的转向建议,从而在采取行动前完成意图协商。
模拟环境中的协同测试
研究团队构建了一个模拟驾驶环境,其中驾驶员与自动化系统在转向方向上可能达成一致或产生分歧,同时模拟场景中还随机出现突发障碍物。
当车辆接近转弯处时,半自动系统会膨胀方向盘左侧或右侧的触觉部分,以指示其计划转向的方向。若驾驶员不同意该方案,只需挤压对应区域即可发起谈判,重新确定转向路径。此外,如果驾驶员预设路径上存在障碍物,方向盘会在障碍物的侧面发出脉动信号,提供即时提醒。
实验数据显示,相较于无信息提示或仅显示意图的单向系统,这种双向触觉交互界面带来了显著的绩效提升。
美国密歇根大学机器人学教授、该研究的高级作者 Brent Gillespie 表示:“我们发现,当驾驶员能够通过触觉反馈与自动化系统进行谈判时,他们的驾驶表现更好。”具体表现为,驾驶员的路径更加平滑、准确,且减少了与自动化系统的对抗行为。
除了操控精度的提升,参与测试的司机报告称,使用谈判界面后,他们的工作负荷、挫折感以及体力需求均显著降低。
加速信任恢复与潜在风险
另一项关键发现涉及人机信任机制。在自动驾驶系统犯错(如漏检障碍物或发出错误警告)后,采用谈判接口的驾驶员对系统的信任恢复速度远快于传统单向通信模式。
研究人员认为,这是因为双向沟通使人与机器更像是一个协作团队,决策过程更透明,调整响应更及时,而非两者轮流单独控制车辆。
然而,团队也指出了潜在风险:虽然谈判系统有助于在失误后重建信任,但部分驾驶员在成功协商几次后表现出过度信任倾向。因此,针对此类系统长期信任校准的研究仍有必要。
尽管目前单向信息仍是自动驾驶汽车通信的主流标准,但这项研究表明,允许驾驶员与自动化系统在双向对话中充分沟通意图、协议和行动,具有明显的潜在优势。
该研究的共同作者包括来自密歇根大学的 Haochi Pan 和 Nadine Sarter,以及来自丰田研究院的 Jean Costa 和 John Gideon。相关技术已获得美国专利保护(专利号 US12227190B2),并在 U-M 创新伙伴关系的协助下申请。
参考文献:
Hannah Baez et al, Tactile Shared Planning and Control: Coordinating Future Actions in Human-Autonomous Vehicle Teams via a Tactile Negotiation Interface, Human Factors: The Journal of the Human Factors and Ergonomics Society (2026). DOI: 10.1177/00187208261483656