在机器人技术普遍追求双足行走、语音交互及复杂动作演示的当下,一个更为基础的问题常被忽视:机器人能否协助人类完成关窗、进食等日常琐事?对于严重行动障碍群体而言,这些看似简单的任务直接关系到生活独立性的提升。Hello Robot 推出的家庭辅助机器人 Stretch 正是为解决这一痛点而生。
在即将举行的 TechCrunch Disrupt 2026 大会上,Hello Robot 首席执行官兼联合创始人艾伦·埃德辛格(Aaron Edsinger)将在“现实世界 AI”舞台现场演示其最新产品 Stretch 4。此次展示旨在呈现实体人工智能走出实验室后的实际应用场景,重点体现当实用性、安全性与可访问性成为设计核心时,机器人技术所能达到的效能边界。
Stretch 4 于 5 月正式发布,截至 6 月,首批产品已售罄。在人形机器人占据行业主流叙事的背景下,Hello Robot 选择了一条差异化的技术路径。
以实用为导向的设计逻辑
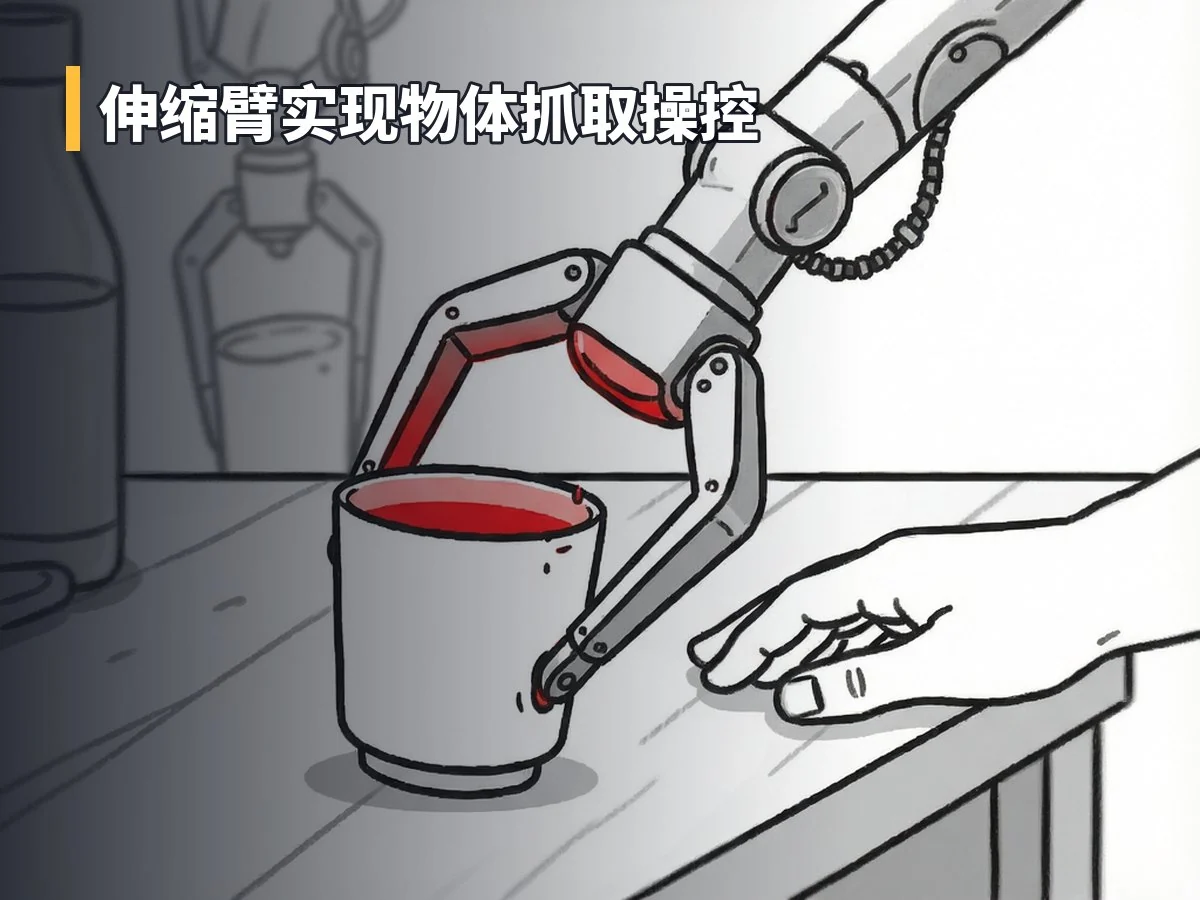
Stretch 4 摒弃了双腿行走方案,采用轮式底盘移动;同时未配备仿人双手,而是通过单一伸缩臂实现物体的抓取与操控。该机器人尺寸适配为人类设计的居住空间,并集成了满足环境感知所需的传感器阵列及触觉反馈系统。
从用户视角来看,这些工程决策具有明确的功能指向性。借助 Stretch 技术,患有严重运动障碍的用户能够自主进食、操作百叶窗,甚至处理其他日常事务。例如,一位四肢瘫痪用户利用该机器人辅助饮用蛋白质饮料、整理眼镜及刷牙。
与常见的概念演示视频不同,Disrupt 大会上的环节将聚焦于实时操作展示,让观众直观评估物理 AI 在真实场景中的表现。
创始人背景与技术积淀
艾伦·埃德辛格的职业生涯始终围绕“人机协作”展开。在创立 Hello Robot 之前,他曾创办 Meka Robotics 和 Redwood Robotics,这两家公司于 2013 年被 Google 收购。作为前 Google 机器人业务负责人,埃德辛格主导了相关领域的产品开发与技术战略制定,并与高层共同规划了公司的整体机器人路线图。
埃德辛格的专业领域覆盖广泛,包括人机交互、用户体验、机械与工业设计、制造工艺、软件架构、实时控制以及机器人手臂与人形结构研发。这种全栈式的工程经验汇聚于 Hello Robot,使其目标并非打造外观最拟人的机器人,而是构建真正具备实用价值的工具。
作为公司最新迭代产品,Stretch 4 基于六年的客户反馈数据进行优化,并向研究人员和开发者提供完整的开源软件平台。
TechCrunch Disrupt 2026 大会概况
Stretch 4 的现场演示是 TechCrunch Disrupt 大会议程的一部分。本届大会定于 10 月 13 日至 15 日在旧金山 Moscone West 举办,预计吸引超过 10,000 名创始人、投资人、运营专家及科技领袖参与。
大会设置六大行业舞台,涵盖 200 多场会议、圆桌讨论及分组活动,由 250 余位演讲嘉宾分享见解,另有 300 多家初创企业参展。对于关注物理 AI 落地的从业者而言,此次大会提供了观察技术如何转化为实际生产力的窗口。