一群没有地图、没有GPS、甚至无法独立感知全局环境的简单机器人,如何仅凭彼此间的通信来识别它们所处竞技场的形状?索邦大学智能系统和机器人研究所(ISIR)、东京大学等机构的研究人员给出了答案。
这项发表于《科学机器人》(Science Robotics)2026年的研究提出了一种新框架:通过让机器人在局部范围内反复交换数字信息,群体能够推断出整体空间的几何特征。这一方法无需中央计算机处理数据,也不依赖摄像头或定位系统,仅依靠简单的短消息交互和基础计算即可实现。
从“听鼓声”到“听形状”:数学灵感的转化
该研究的灵感源自数学家 Mark Kac 提出的著名问题:“一个人能听到鼓的形状吗?”在声学中,鼓膜的形状决定了其发出的音符。研究人员将这一概念转化为数字领域:如果声音可以反映形状,那么机器人之间交换的数字信号是否也能揭示它们所在空间的几何结构?
项目主要作者利奥·卡塞尼尔(Léo Cazenille)解释道:“我们的想法是利用群体的通讯网络作为一个集体传感器。”每个机器人被赋予一个代表虚拟温度的数字变量,并与邻近机器人交换并更新该值,模拟热量在团队中的传播过程。
温度差异消失的速度取决于连接网络的拓扑结构,从而反映出群体占据空间的几何形状。每个机器人据此估算该几何形状的数字特征(即“光谱”),并将其与已知形状的参考数据进行比对,从而实现识别。
真实机器人实验验证
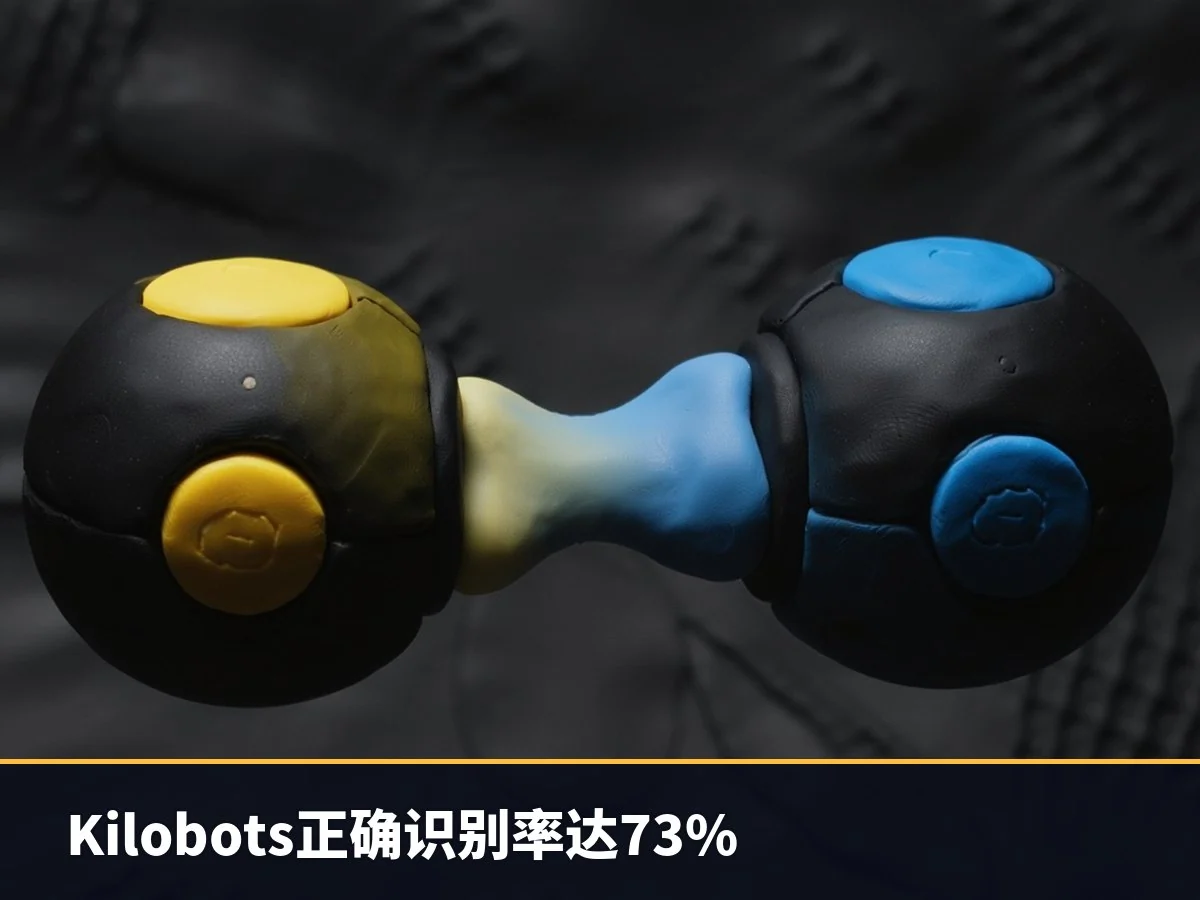
研究人员首先通过数学评估验证了该方法,并在多达数百个机器人的模拟群体中测试了七种不同的竞技场形状。随后,他们在两种不同类型的物理机器人上进行了实验:Kilobots 和 Pogobots。
实验结果显示,这两种机器人集群均能通过邻居间的信息交换成功区分圆盘形竞技场与环形竞技场:
- Kilobots:在30次尝试中,有22次正确确定了竞技场的形状。
- Pogobots:仅由25名机器人组成的小组,在30次试验中也成功区分了圆盘形和环形竞技场。
此外,研究还明确了群体大小、通讯范围与竞技场区域之间的关系,为确定该方法的最佳应用条件提供了依据。
无地图导航的新路径
对于能力受限的机器人群体而言,这种无需构建传统地图即可识别环境形状的策略具有重要意义。卡塞尼尔指出:“我们展示了机器人之间的连接模式本身如何成为传感和计算的工具。”尽管当前算法专注于形状识别,但其原理具有通用性,未来可能应用于涉及全局属性本地估计的更复杂任务。
目前,团队正计划进一步探索以下方向:
- 在更广泛的环境中使用各种机器人群体进行实验。
- 通过估计多个光谱值来获取更丰富的几何信息。
- 使机器人在移动过程中持续估计属性,以适应通信网络的变化。
- 拓展任务类型,如识别边界或腔体,并最终将集体感知与行动结合,使群体能根据感知到的环境调整分布或队形。
参考文献:
Léo Cazenille et al, Listening to the shape of arenas with spectral swarm robotics, Science Robotics (2026). DOI: 10.1126/scirobotics.adr9578