阅读时间 5 分钟
通过分析 NASA 的激光雷达数据,48 个人工智能代理在墨西哥发现了一处未绘制的玛雅遗址。从旅行时的随机想法到获得墨西哥政府的官方回复,整个过程仅耗时 72 小时。
此次发现并非由专业考古学家主导,而是源于一次非传统的探索尝试。
10 月 18 日
故事始于秘鲁的一次旅行。在了解当地历史时,研究者想到了 1911 年“发现”马丘比丘的美国探险家 Hiram Bingham。Bingham 当时实际上是在寻找印加人最后的避难所 Vilcabamba。这一历史事件引发了一个假设:如果 Bingham 拥有现代工具,他会如何利用它们?
随后,研究者与多个 AI 模型(Gemini、ChatGPT、Claude 和 Grok)进行了头脑风暴。常规卫星图像中,丛林下的废墟被树冠遮挡,难以识别。而激光雷达(LiDAR)可以通过树冠空隙发射激光脉冲,绘制地面地形。[1]
最初的计划是寻找其他类型的遗址,但考虑到聘请专业公司进行调查需要许可证、高昂费用及复杂的官僚程序,研究者将目光转向了玛雅地区,因为该区域拥有更完善的公共激光雷达数据覆盖。
当晚,研究者要求 AI 代理开始分析数据。
10 月 19 日
次日醒来检查报告时,AI 代理标记出了许多村庄及其他疑似建筑结构的规则形状。
分析过程如下:将覆盖约 1,200 平方公里丛林的激光雷达条带转化为图像。48 个智能体按照精确指南,像耐心的考古学家一样逐一审视这些图像,寻找金字塔、平台和广场,同时排除自然山丘、天坑和道路等干扰项。值得注意的是,该过程未使用任何特殊的机器学习模型或分类器,智能体仅通过直接查看图片完成任务。
指令:检查哪些村庄尚未被发现。在文献和档案中搜索。主要村庄似乎未被登记。
焦点集中在一个位于森林下方悬崖边缘的山顶。其边缘笔直,角落尖锐,这种几何特征通常不是自然形成的。
放大观察显示,该地点拥有一处平整的广场、一座至少 8–12 米高的椭圆形金字塔、与之相连的一处抬升庭院,以及一个可能是蓄水池的平底凹坑。
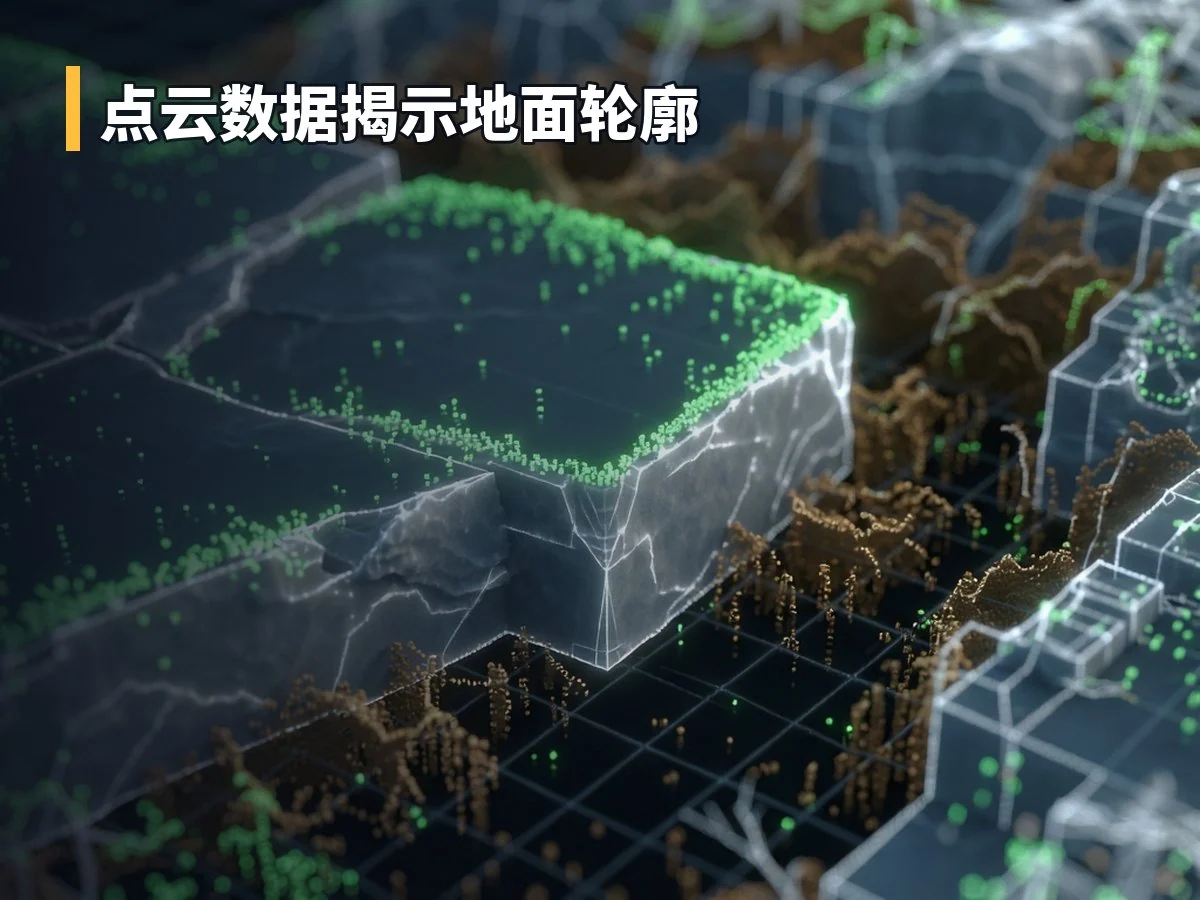
以下是基于激光雷达数据的 3D 可视化效果。
后续步骤咨询:代理人建议联系墨西哥国家人类学与历史研究所 (INAH),撰写发现报告并核查该遗址是否在登记册中。代理人提供了报告流程说明及电子邮件地址。
随后,研究者着手准备报告。
10 月 20 日
为了提高获得回复的概率,报告被翻译成西班牙语(此建议来自 Claude)。由于研究者本人不懂西班牙语,翻译工作依赖 AI 代理完成。
此外,代理人还检查了原始点云数据,以确认形状确实位于地面而非由树木造成。在数据中,绿色点代表树叶,棕色点代表地面。
最终,这份报告被发送给 INAH。
10 月 21 日
INAH 回复称,经检查记录,在该地点未发现任何已注册的考古遗址。
需要明确的是,这尚非正式认定,也没有人将该地点标绘在地图上。
遗址推测
基于与 AI 代理的长时间对话,目前推测该遗址可能是一个古典时期(大约公元 250 年-900 年)的小型玛雅公民中心,即当地精英的“市中心”。广场可能用于集会、仪式或市场活动。金字塔很可能是一座寺庙,旁边的高台庭院可能是当地统治者的住所。凹坑可能是用于度过干旱季节的雨水库,或者只是一个天然洞穴。周围的三个平台可能是民居。
Gemini 根据布局生成了当时的想象图:
相关研究背景包括:NASA 的 G-LiHT 仪器工作原理 (Cook 等);环境研究所收集的激光雷达在考古学中的重复利用 (Golden 等, 2016)。2024 年,考古学家利用类似方法在墨西哥发现了一座完整的玛雅城市 (Auld-Thomas 等, 2024);其他人则使用激光雷达估算玛雅低地的人口规模 (Estrada-Belli 等人, 2025);另一项研究发现了可能的古代玛雅市场 (Šprajc, 2026)。
后续进展
报告中已提议由 INAH 领导进行实地检查。在墨西哥,考古遗址受联邦法律保护,任何实地研究均需 INAH 授权。目前由当地 INAH 中心决定是否派出团队。若进行实地考察,将发布更新。
启示
此次发现表明,非专业人士也能完成特定任务。作为局外人,不知晓传统考古工作的难度反而成为一种优势,使得尝试最直观的方法成为可能。
这或许不仅仅是关于考古学的突破。迄今为止,大多数关于人工智能的故事集中在编码、数学和物理领域。我们正处于所有科学领域革命的边缘,唯一的瓶颈将是好奇心、想象力以及计算能力。
鉴于此,对整个星球进行激光雷达测试或许是一个值得考虑的方向。
- 关于激光雷达的工作原理,可将提示词:“创建一个 HTML 页面,解释激光雷达是如何工作的,有美丽的可视化”输入至常用的人工智能工具中进行查询。