2026 年 11 月 4 日
水下作业对潜水员的体能与装备携带能力提出了严峻挑战。潜水员在克服水阻力的同时,需背负呼吸设备及各类工具,其有效作业时间往往受限于身体耐力及可携带的呼吸气体总量。
针对这一痛点,由中国科学院深圳先进技术研究院(SIAT)领衔的研究团队开发出一款可穿戴式水下外骨架系统。该机器人装置旨在通过辅助腿部运动降低潜水员的体力消耗,同时保留其对自身运动的控制权以及对周围环境的直接感知能力。
相关研究成果已发表于《科学机器人》(Science Robotics)杂志。
PEAKED 系统:柔性设计与多模式支持
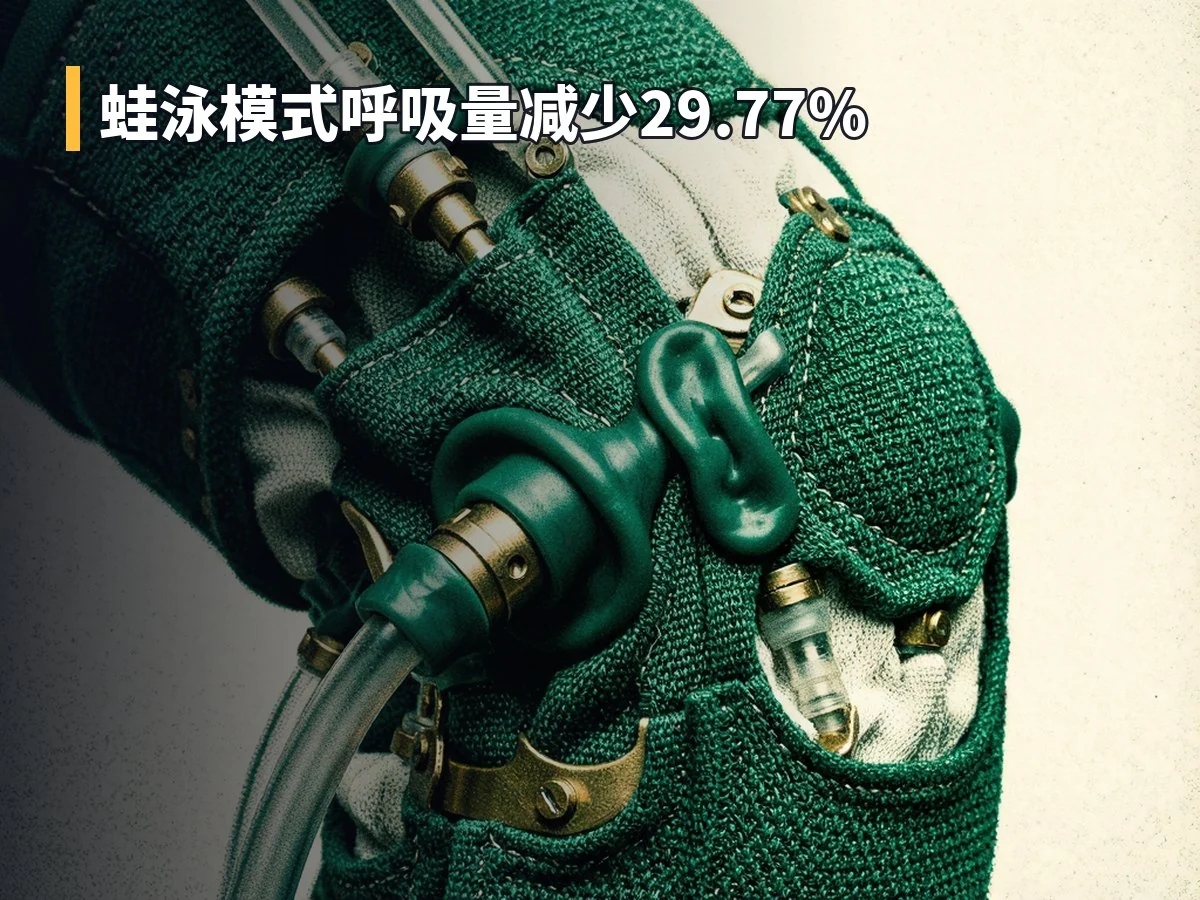
作为该团队的代表性成果,PEAKED 是一款软体水下下肢外套。与传统刚性机器人结构不同,PEAKED 采用符合人体工学的设计,允许下肢进行大幅且自然的运动,同时在关键动作阶段提供机械助力。该系统能够支持多种常见的水下运动模式,包括蛙泳、自由泳以及水下行走。
实验数据:显著降低呼吸需求
先前的人体实验数据显示,佩戴 PEAKED 系统后,潜水员在不同运动模式下的每分钟呼吸量(即呼吸气体体积)均有显著下降:
- 蛙泳模式:呼吸量减少 29.77%
- 自由泳模式:呼吸量减少 25.70%
- 水下行走模式:呼吸量减少 18.35%
这些结果表明,水下外骨架能有效降低潜水员在多样化水下运动中的空气消耗需求。
技术难点:水下环境特殊性
研究人员指出,水下外骨架的设计不能简单复制陆地行走或跑步机器人的逻辑。在水中,浮力抵消了大部分肢体重量,而水阻力则在腿部运动中占据主导地位。因此,双向辅助机制在运动过程中显得尤为重要。
为了实现高效辅助,设备的结构、被辅助关节的选择以及助力的时机和方向必须与特定的水下运动模式精准匹配。此外,实用化系统还需解决工程集成问题,包括与潜水气瓶、压载物及其他潜水装备的兼容性,以及在高压环境下保持防水性能,并确保紧急情况下能够快速移除。
未来展望:智能化与个性化
目前,研究团队认为有两个极具潜力的发展方向:个性化辅助和姿势稳定。未来的系统有望自动调整助力参数,以适应不同潜水员的体型特征、运动习惯及具体任务要求。
据研究人员介绍,这些技术进步将推动水下外骨架从简单的辅助设备向智能可穿戴系统演变。
参考文献:
Yang Wang et al., Reducing energy and air consumption in diving with underwater exoskeletons, Science Robotics (2026). DOI: 10.1126/scirobotics.aed7305