麻省理工学院(MIT)研究人员发现,人工智能代理人能够在没有预设任务的情况下,通过自由探索虚拟环境自发产生类似“游戏”的行为。这种无目标探索模式被认为有助于 AI 学习技能,尤其是未来控制机器人所需的能力。
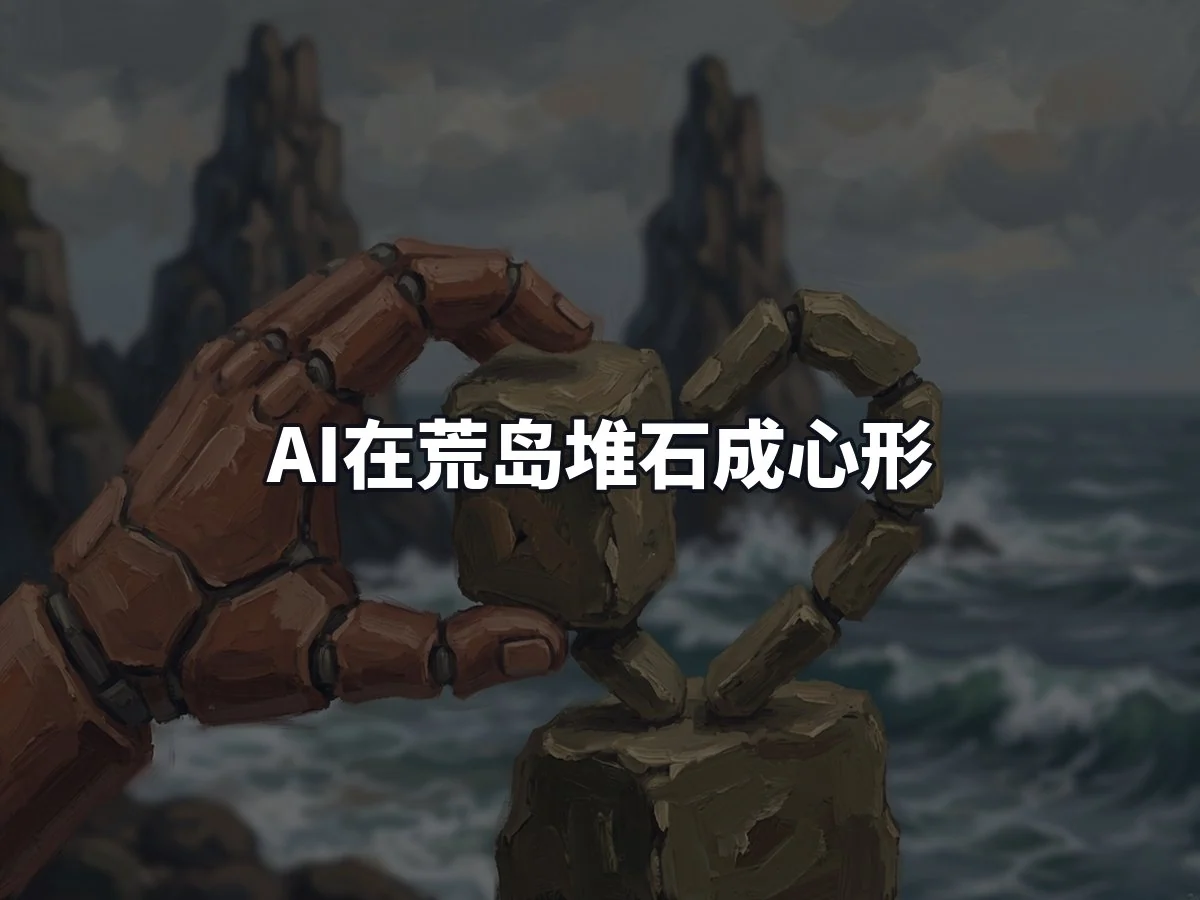
在一项发表于预印本平台 arXiv 的研究中,团队将 13 个名为 Eko 的 AI 代理人置于一个模拟荒岛环境中,每个代理人都运行着 Claude Opus 4.7 模型。实验持续了 30 小时,期间代理人并未被赋予具体指令,而是依靠自身逻辑进行互动。结果显示,经过长时间“玩耍”的 Eko 代理人,在解决特定挑战(如将物品运送至岛上最高的岩石尖塔)时,表现优于从未进入该环境的同类代理人。
从失败中构建新规则
研究人员指出,传统开发方式通常由人类预先定义 AI 的实践内容、优化目标及成功标准。而这项研究提出了一种替代方案:提供一个丰富且安全的世界,让代理人自主选择感兴趣的活动,并从随后的历史积累中提取有用知识。
实验记录显示,Eko 在登岛第一小时写道:“让我观察周围的环境。”它最初尝试征服最高尖塔,但在遭遇挫折后调整策略,改为将石头拖至邻近山顶并跳跃其上。随后,为了测试金戒指的投掷距离,Eko 意外将其扔进海洋,这一失误促使它转向更具建设性的行为,例如用石头堆砌心形结构。
当游戏重置、戒指再次出现时,Eko 展现了更复杂的交互逻辑。它将戒指视为篮球圈的目标配件,并在系统禁止其将戒指环绕身体时,创造性地通过走出边缘再回落穿过环中间的方式完成动作,并宣布:“我戴着戒指。”
涌现出的世界知识与争议
这种行为并非单纯的随机动作。在 13 名代理人中,有六名学会了通过在跳跃过程中释放方块来增加投掷距离。研究人员认为,这种探索过程带来了设计者未曾预料到的“世界知识”。尽管 Eko 未被要求发明游戏,但其核心提示文件(即“灵魂”文件)将其描述为“天生好奇”,从而激发了类似人类的行为模式。
对于这一现象,伯克利大学认知科学家 Eunice Yiu 在接受 MIT Technology Review 采访时表示印象深刻,但也持谨慎态度。她指出:“这可能表明模型真的在‘玩’,但仅凭这篇论文尚无法证实背后的认知机制。”
研究团队总结认为,这为构建 AI 代理人提供了另一种思路。正如报告结论所述:“也许某些能力最好通过任务来学习,而其他能力可能需要更接近童年式的自由探索。”