中风是全球范围内导致长期残疾的主要原因之一,每年约有 500 万人因此受损。随着物理治疗师资源的日益紧缺,患者获得专业康复护理的难度不断上升。针对这一痛点,一种结合人工智能与机器人技术的新型辅助治疗方案应运而生。
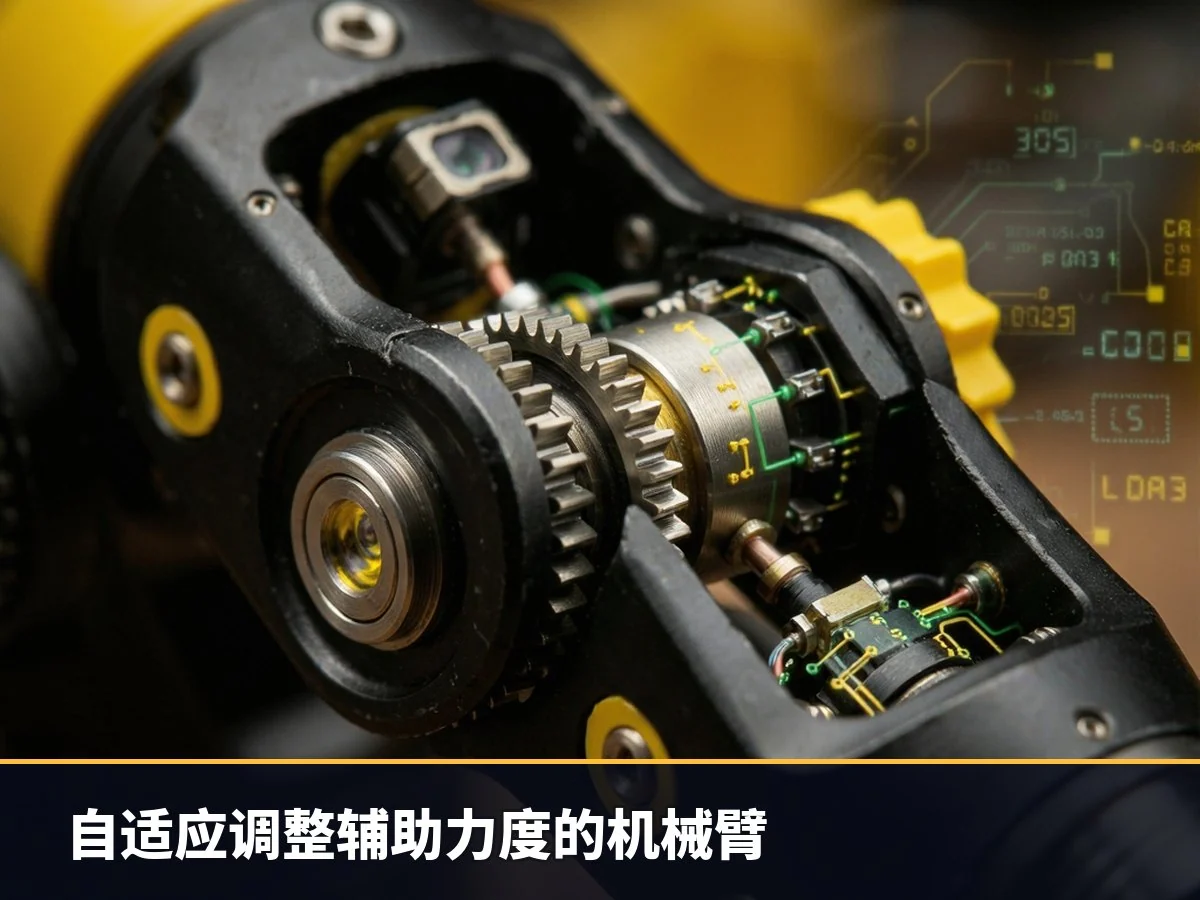
该系统的核心开发者为约翰内斯·拉克纳(Johannes Lachner)和诺亚·盖格(Noah Geiger)。拉克纳现任普渡大学助理教授,此前曾在麻省理工学院从事博士后研究;盖格则是麻省理工学院的客座学生。两人共同研发了一款能够自适应调整辅助力度的机器人系统。
在体力康复练习中,例如伸手、抬臂以及执行日常生活任务时,该系统能基于实时学习的数据,为患者提供恰到好处的帮助。拉克纳明确表示:“我们的目标不是取代治疗师,而是扩大他们的影响力。”
“最初的机器人实验已经证明了这种方法的可行性”,拉克纳报告称。目前,该项目进入下一阶段,重点在于开发特定于治疗师的模型,并计划通过长期临床研究,将机器人与传统手动治疗的效果在同类患者群体中进行对比评估。此外,团队还设想将该技术拓展至接触丰富的工业环境或协作工作场所等应用场景。