密歇根大学研究:公平性决定公众对安全机器人的信任度
随着安全机器人逐渐介入公共空间监控及救援响应等原本由人类承担的角色,其获得的权威引发了关于公众信任的讨论。近日,密歇根大学信息学院博士生 Noor Hindi 与教授莱昂内尔·罗伯特(Lionel Robert)联合开展了一项新研究,揭示了“公平性”在建立人们对安全机器人权威信任中的关键作用。
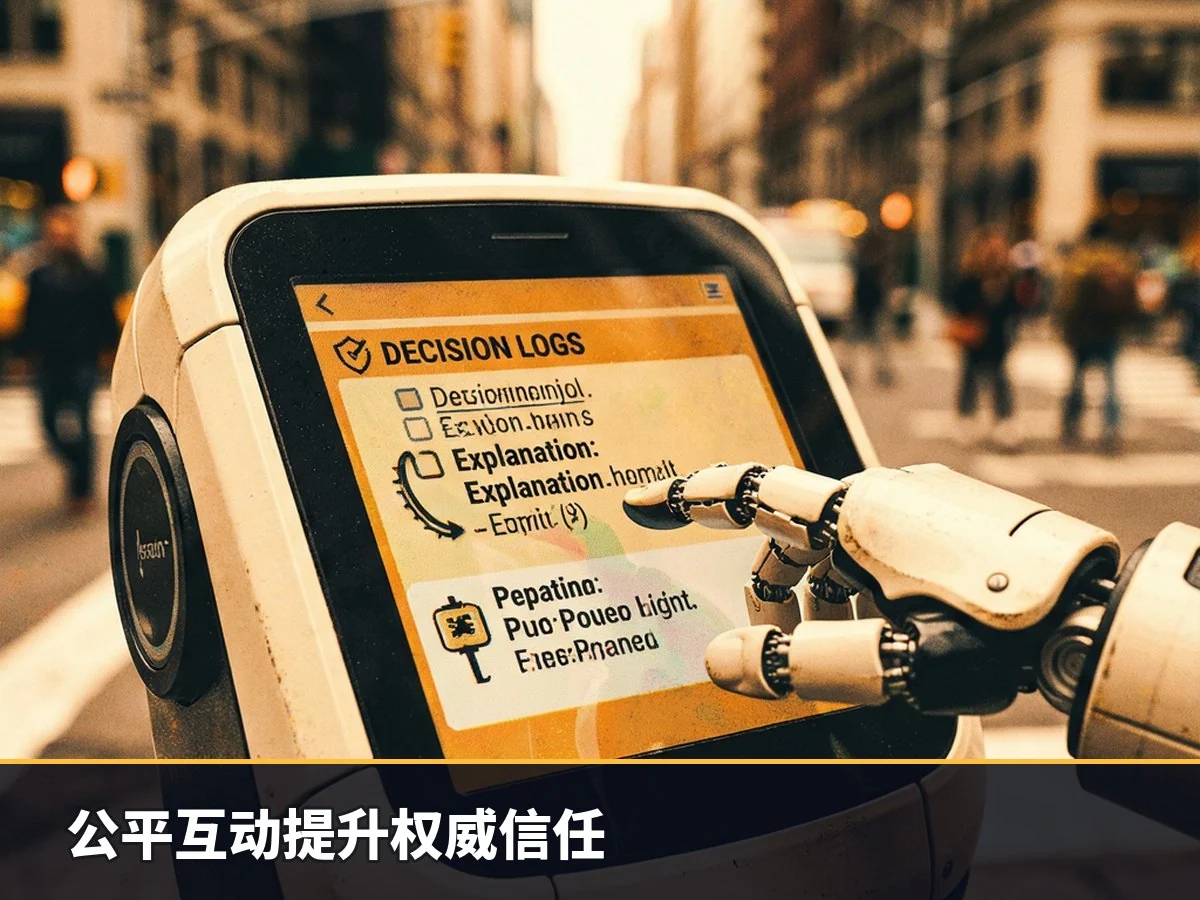
该研究成果已发表于《人类因素与人体工程学会年会记录》(Proceedings of the Human Factors and Ergonomics Society Annual Meeting)。研究团队通过对 100 名参与者进行实验,分析了安全机器人与人互动的方式如何影响参与者的接受意愿。结果显示,公平的互动显著提升了参与者将机器人视为权威人物的可能性。
Noor Hindi 指出,传统的人机交互研究多聚焦于机器人作为助手、合作者或伙伴的角色,而本研究关注的是当机器人扮演权威角色并对人类施加社会权力时的情况。这项研究基于警务公平性的相关理论,探讨公众是否对机器人权威持有类似的期望。
研究人员重点测试了两种公平维度:互动公平和分配公平。其中,互动公平涉及机器人对待人的方式,例如是否给予人们解释自身行为的机会,以及是否清晰说明决策依据;分配公平则关注机器人是否在不同群体间一致地应用规则。
“机器人可以在许多场合拥有权威,但在安全性领域尤为重要。”Noor Hindi 表示。目前,此类系统已在实际场景中部署,例如纽约警方曾在纽约市使用 Knightscope 机器人。因此,这些系统的工程设计逻辑以及公众对其的反应机制值得深入探讨。
尽管该研究采用了停车场安全场景,且在高危环境中人们的反应可能存在差异,但随着机器人应用范围的扩大,这一发现为安全机器人的设计提供了重要的参考起点。“如果我们要设计和部署承担此类角色的机器人,就必须理解公平性的重要性。”Noor Hindi 强调。
参考文献:
Noor Hindi et al., Trusting Security Robot Authority: The Effects of Interactional and Distributive Justice, Proceedings of the Human Factors and Ergonomics Society Annual Meeting (2026). DOI: 10.1177/10711813261475182