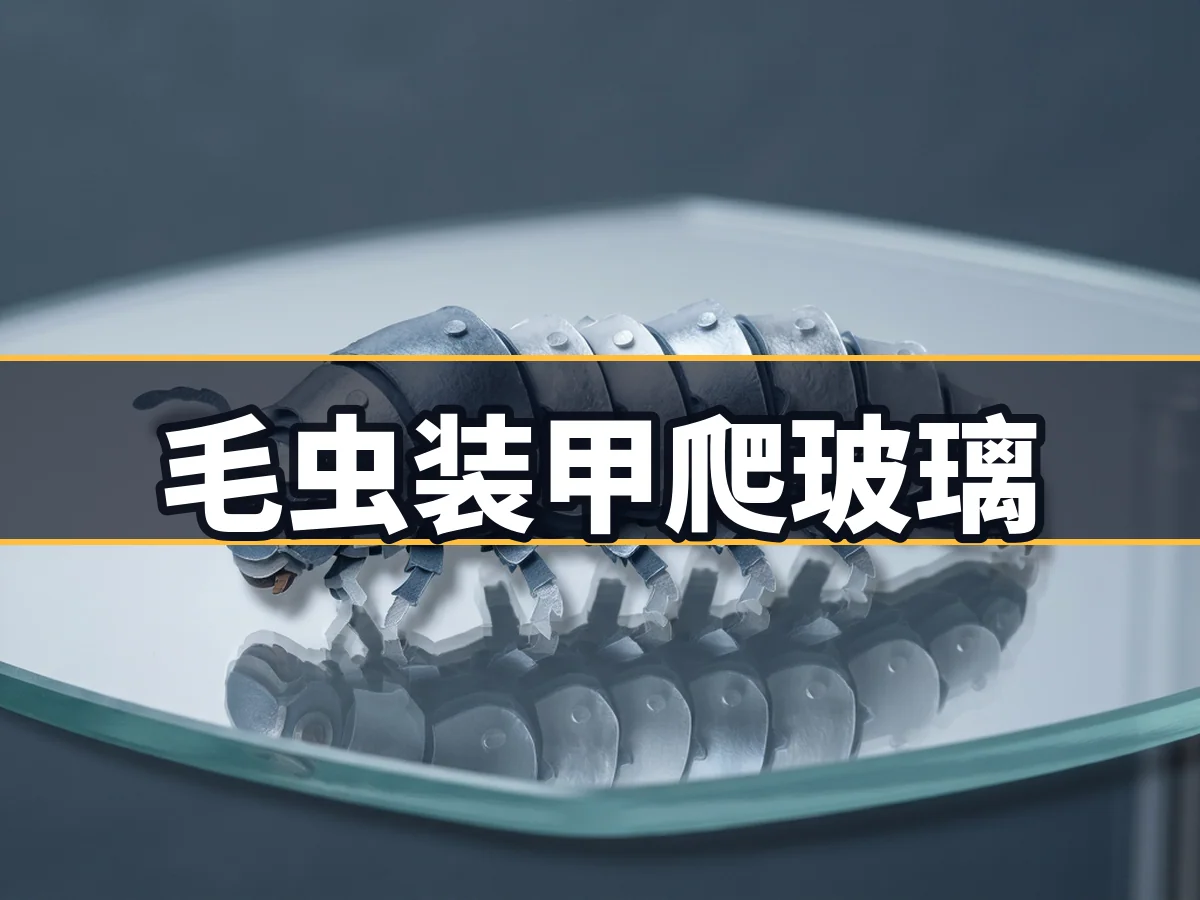
毛虫仿生研究:人工装甲助软体机器人克服光滑表面 那不勒斯大学团队给毛虫穿上人工装甲,助其在玻璃上爬行。研究证实增加刚性与正压力可弥补光滑表面摩擦力不足,为软体机器人克服低摩擦环境提供了混合设计新思路。 人工智能 2026-10-30 14:40 38 阅读