自适应巡航控制(ACC)的核心硬件构成极为精简:一个雷达传感器和一个摄像头。
这项技术在过去三十年间经历了显著演变。最初,它仅依赖于隐藏在车辆前部的雷达;而在过去十年中,安装于后视镜后方的摄像头也加入了感知行列。当系统检测到前方卡车减速时,即便驾驶员未进行干预,车辆也能自动做出反应。
以本田为例,其工作原理具有代表性:毫米波雷达与摄像头协同工作,测量与前车的距离及相对速度变化。在此基础上,车辆会自动调整油门或制动,以维持用户设定的四种跟车距离之一。
自 90 年代末推出以来,ACC 在软件算法层面取得了长足进步。福特的 BlueCruise 系统利用地图数据提前减速,而现代汽车的智能巡航控制系统则通过机器学习分析并适应驾驶员的驾驶风格。
视觉感知机制
系统的“视力”主要依赖两个传感器。首先是位于车头前端、通常隐藏在标志或格栅后的雷达。它通过发射无线电信号并接收反射回声来测算距离。值得注意的是,车主添加车牌框、贴纸或在停车时撞击物体,都可能干扰这一过程,导致 ACC 功能失效。
其次是位于挡风玻璃内侧的摄像头。它负责监控车道标记,帮助系统识别目标车辆,并在其他车辆强行变道切入时提供关键信息。部分制造商还会引入额外传感器以优化用户体验,正如《Drive》杂志在与福特工程师共同试驾时所观察到的那样。
从硬件角度看,ACC 的技术瓶颈早已突破。博世的远程雷达早在 2014 年即可探测约 250 米范围内的物体。此后,更有趣的改进集中在数据处理逻辑上。例如,本田的低速跟踪系统经过训练,能够在交通拥堵排队时自动停止,并在驾驶员轻踩踏板或加速时恢复行驶。
恶劣天气与复杂路况的限制
尽管技术进步明显,但 ACC 仅在理想驾驶条件下有效。丰田明确指出,其雷达巡航控制系统不应在雨、雾或雪天使用。由于电脑控制的油门在积水路面会保持恒定速度,这可能导致车辆发生水滑现象。沃尔沃也表示,暴雨会显著削弱雷达对前方车辆的检测能力。
沃尔沃还建议车主避免在拥挤交通或交叉路口使用 ACC,并承认其传感器可能无法及时捕捉突然接近的车辆。本田同样建议该功能仅适用于相对笔直的道路。
其他系统也在尝试应对复杂场景。福特的预测速度辅助能在弯道前降低设定速度,并在到达限速标志前将车速降至新标示值。通用汽车利用激光雷达扫描道路,其超级巡航功能的覆盖范围新增了 75 万英里的乡村道路。此外,现代汽车在 2019 年推出了一款通过机器学习模仿驾驶员风格的自适应巡航控制系统。
安全边界与驾驶员信任误区
沃尔沃在其手册中强调,自适应巡航控制并非碰撞规避系统。这意味着它可能无法检测到静止在车道上的车辆,或者交通堵塞末尾已停下的车辆。系统主要监控移动的交通流。
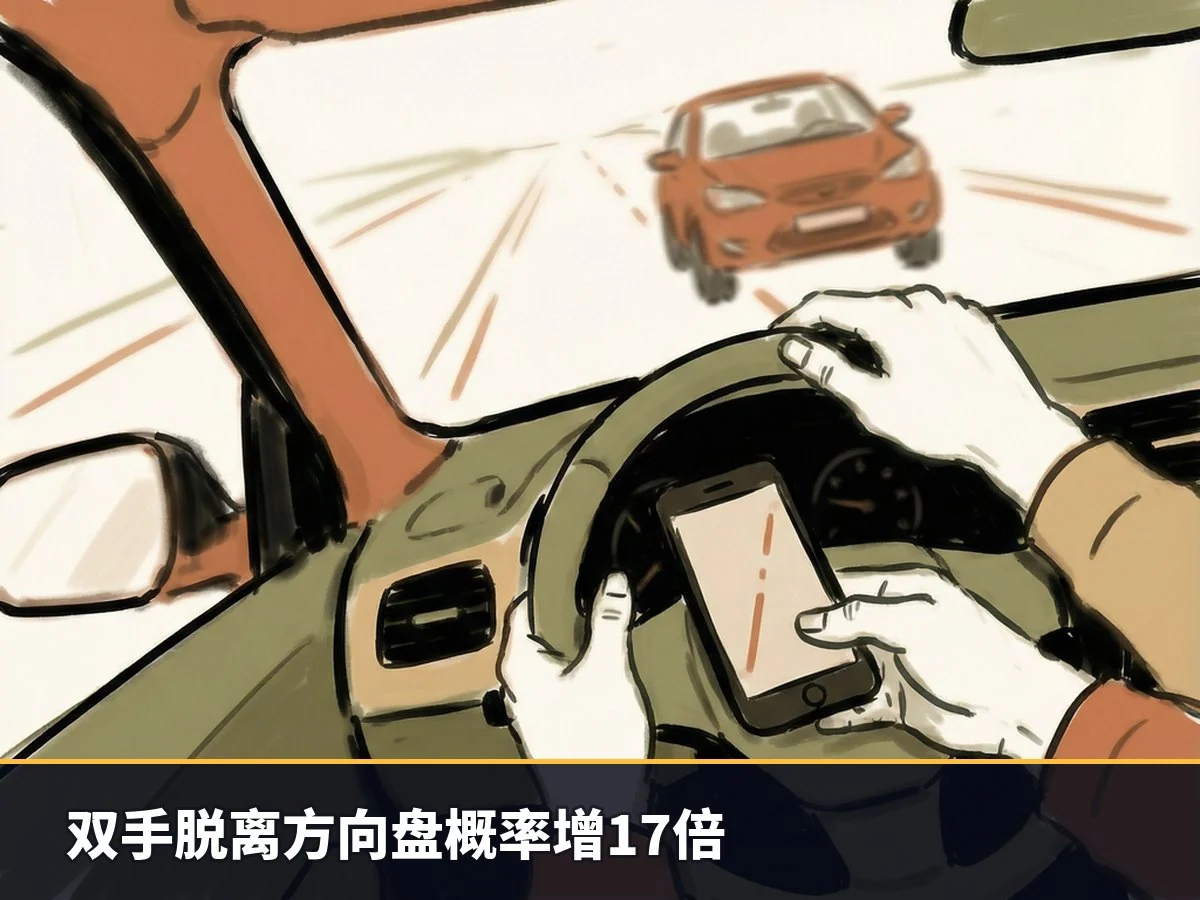
然而,驾驶员往往对这些系统存在过度信任。美国公路安全保险协会(IIHS)与麻省理工学院 AgeLab 曾为 20 名志愿者提供为期一个月的测试车辆。研究结束时发现,相较于第一周,车道居中小组玩手机或使用游戏机的可能性增加了三倍,双手脱离方向盘的可能性更是增加了 17 倍。另一项 IIHS 早期研究指出,开启 ACC 的司机在高速公路上超速行驶的可能性高出 24%。
这种自满情绪源于系统能够轻松控制车距和定速的事实。考虑到这一点,若将这些不良驾驶习惯带入完全自动驾驶汽车中,其潜在风险令人担忧。