- ALBATROSS 原型机利用旋转下降机制,将空中释放转化为可控的海洋着陆
- 整机重量仅 1.107 公斤,无需动力飞行硬件即可部署
- 通过翼帆控制实现自旋减速,降低入水冲击力
研究人员近日展示了一款名为 ALBATROSS 的混合空海无人机原型。该设备在从空中释放后,能够成功穿越大气层并抵达水域,随后自动转换为风力驱动的航行模式。
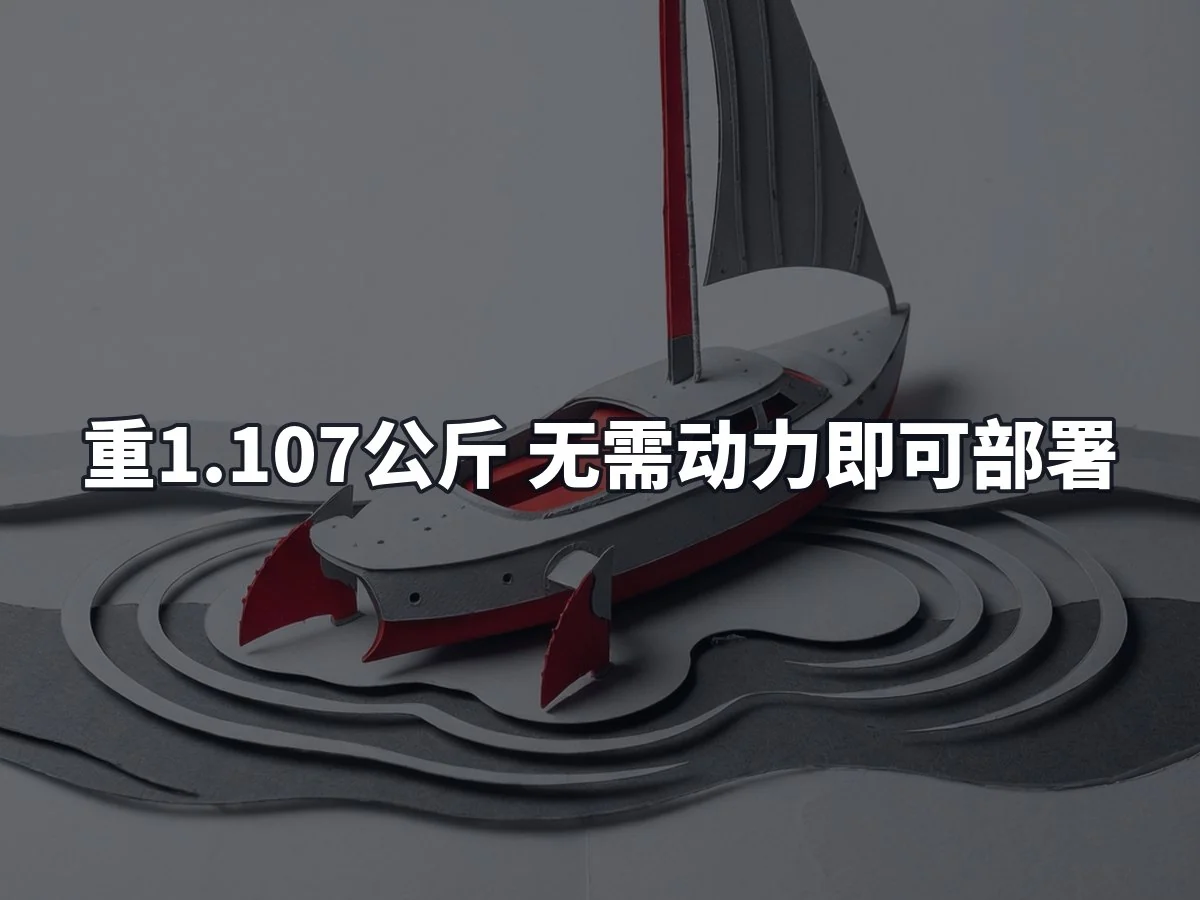
这款重 1.107 公斤的原型机在下落过程中通过旋转来减缓速度,从而在触水前降低冲击载荷。其独特的发射方式使得机器能够在不依赖自身动力飞行的情况下运行,有效作业半径超过 100 公里。
无动力降落与姿态恢复
ALBATROSS 的核心设计在于利用硬质翼帆控制下降轨迹。与传统垂直落水不同,该装置通过产生旋转运动来降低降落速度并限制着陆力,这使得车辆无需配备复杂的起落架或缓冲硬件即可进入海洋环境。
一旦接触水面,船体结构会自动调整至直立状态,随即切换至航行模式。由于缺乏动力推进系统,该无人机配备了三个控制执行器和三个主要传感器。其中,类似鱼尾的结构通过横向摆动产生推力,协助小船在水面进行方向控制和移动。
轻量化设计与长续航优势
据研究团队介绍,ALBATROSS 的理论覆盖范围约为 100 公里,这一数据远超此前 SailMAV 项目报告的 7 公里范围。
其极低的自重允许母机(飞机或其他大型无人机)将其运送至偏远区域,特别适用于对环境事件进行快速响应的场景。相较于 Saildrone 或 Sailbuoy 等自主帆船平台,ALBATROSS 在某些操作模式下具备明显优势,后者往往需要外部支持设施。
这种优势源于其一体化设计:整合了空中滑翔与水中航行功能,且不依赖于通常用于管理两种模式的独立复杂机械结构。研究团队强调:“ALBATROSS 与许多混合空海系统不同,它不需要空中推进装置、复杂的机械重新配置机构,或在空水过渡期间的主动稳定系统。”
该概念旨在解决在海洋条件迅速变化地区部署传感器设备的难题。风力驱动的运动方式确保了车辆在缺乏动力系统支持的情况下仍能保持功能性。这与那些在活动任务期间可能需要岸基设施或船只辅助管理的较大帆船无人机形成对比。
目前,该原型机的实际可靠性仍有待验证,特别是在受控测试环境之外,其持续下降稳定性、自动扶正能力、转向精度以及整体航行性能仍需进一步观察。