2026 年 11 月 19 日
来源:桑迪亚国家实验室
如何检查地下输送污染废物的管道?位于华盛顿州的汉福德核设施正致力于清理数十年的核废物,但传统手段难以应对这一挑战。
面对缺乏简单解决方案的局面,汉福德引入了美国桑迪亚国家实验室(Sandia National Laboratories)及其研发的微型机器人技术。
汉福德工厂的复杂管道网络
汉福德是由美国能源部管理的已退役核生产综合体,坐落于哥伦比亚河畔。该设施于 1943 年作为曼哈顿计划的一部分建立,并部署了世界上首个全尺寸生产反应堆,用于制造第一枚原子弹所需的钚材料。
如今,汉福德遗留了大量放射性废物,储存在地下储罐中。连接这些储罐的管道负责将废物从一个容器转移至另一个容器,其维护与检查构成了独特的技术难题。
传统检测手段的局限性
汉福德的管道系统极难进入。这些管道埋于地下,在不同方向延伸数百英尺,采用双壁结构,直径仅为 2 英寸(约 5.1 厘米)。挖掘管道以进行视觉检查既不现实也不具备成本效益,且无法保证管道内部腐蚀情况被完全掌握。
虽然引入微型摄像机看似直观,但传统的“推进式”摄像设备在视觉检查中仅能单次行进约 10 英尺(3 米),且无法通过紧密的 90 度弯头。此外,常规探针往往体积过大,无法穿过狭窄弯曲的小口径管道。
这正是桑迪亚国家实验室利用其在微型机器人领域的深厚积累介入解决的关键契机。
SPIINE 微型机器人的设计突破
由机械工程师史蒂夫·布尔格(Steve Buerger)领导的桑迪亚团队提出了一种自主推进的微型机器人解决方案。桑迪亚被视为微型机器人技术的早期先驱,甚至曾向史密森学会借出 9 台机器人以展示其在该领域的贡献。
“当我们看到这一需求时,认为可以利用过往的工作做一些独特的事,真正帮助解决一个重大问题。”布尔格表示,“桑迪亚在制造非常小巧但仍足以完成实际物理工作的系统方面取得了巨大进步。”
布尔格团队包括丹尼尔·麦克阿瑟(Daniel McArthur)、德里亚·坦塞尔(Derya Tuncel)、克林特·霍巴特(Clint Hobart)和乔什·奥尔蒂斯(Josh Ortiz)。他们设计了名为 SPIINE 的机器人,相关论文已发表在《机器人学》(Robotics)杂志上。
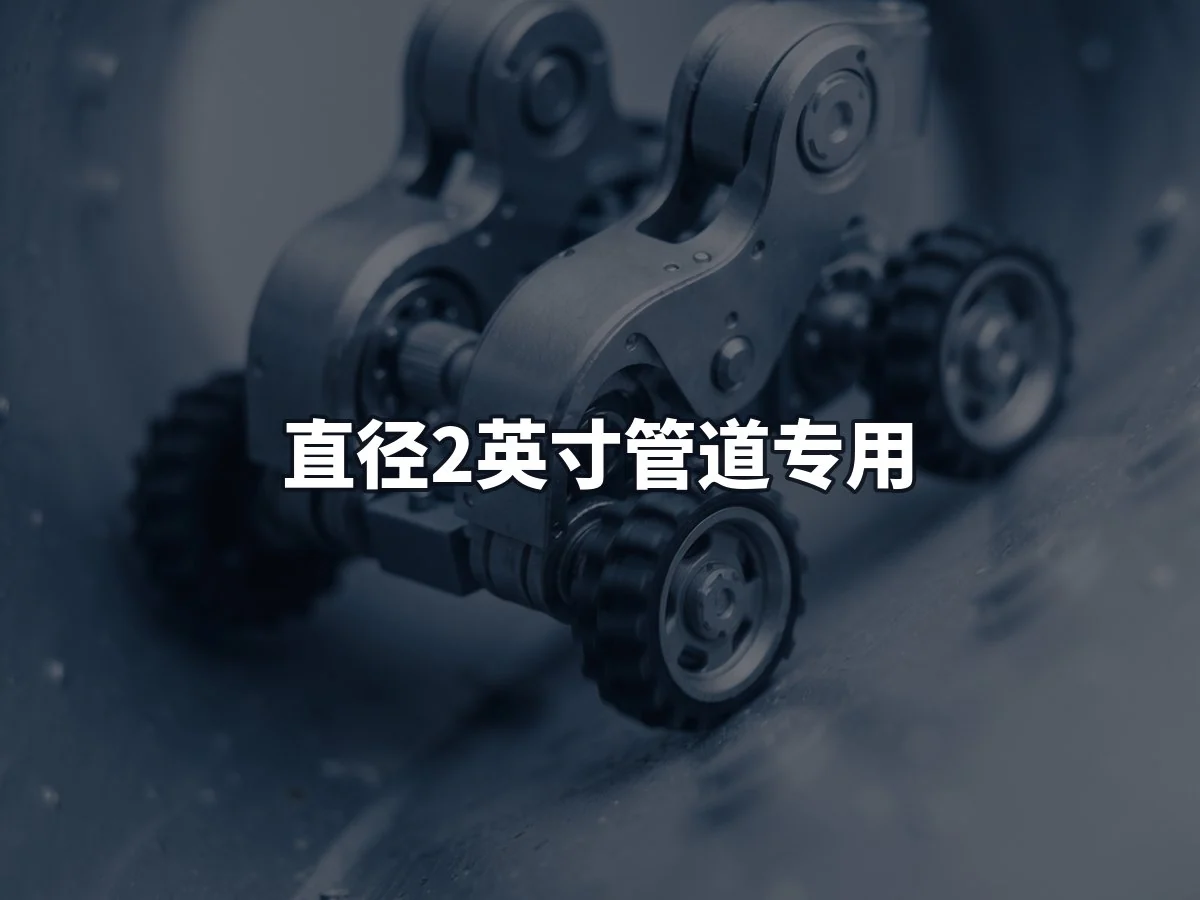
SPIINE 机器人尺寸紧凑,仅为 2 英寸(5.1 厘米)宽、6 英寸(15.2 厘米)长,但功能强大。它配备了多轴车身、自适应轮子、转向控制功能、高分辨率摄像头以及可调 LED 照明系统。其发动机动力不仅足以驱动机器人自身,还能携带有效载荷。操作人员可通过标准电子游戏控制器对其进行操控。
麦克阿瑟指出:“我们最初的目标只是能够‘看到’管道内部,旨在检查腐蚀或其他类型的损坏,如裂缝或任何可能引起关注的隐患。”
鉴于汉福德管道网络接入点稀少且管道长达数百英尺,团队采用了灵活的机身设计。“我们希望让管道引导机器人,使其适应管壁并在其中滚动。它必须处理各种情况,比如 T 型接头,甚至需要决定路径选择。”
研发过程中的技术挑战
自两年前项目启动以来,SPIINE 机器人经历了多次迭代更新。实现完美运行并非易事。
首要挑战在于轮胎设计。“我们正在使用弹性或伸缩材料制作轮子类部件,”布尔格说,“我们需要对不同化合物进行大量实验,找出最适合与管道壁接触的材料。”
此外,团队还需平衡小型发动机的功率与大任务需求之间的冲突。“我们必须找出最有效地传输电力的方法,”布尔格解释道,“考虑到这些小型发动机的功率极其有限,机器人既要自行移动,又要拉动有效载荷。”
机器人还必须克服从管壁突出的障碍物,并在液体污泥或凝结沉积物等松散物质中导航。在一次行程中行驶数百英尺的距离也是一大考验。电缆需同时承担电力数据传输和机械负荷,并允许多个机器人或推进模块串联,附加额外载荷。
“这其中包含强烈的实验性成分,”布尔格称,“我们不得不解决在电缆多点推进机器人的问题。在处理长距离和多弯道电缆时,会出现所谓的‘卡普斯坦效应’(Capstan effect),即随着弯道数量增加,摩擦阻力会急剧上升。”
这类似于软管缠绕在树上时解开所需的力量大幅增加。如果多个机器人协同将电缆推过包裹区域,可以减轻这种效应。团队认为目前已找到解决该问题的方案。
未来展望与应用价值
下一步是在真实环境中测试机器人。但在汉福德工厂的实际应用中,SPIINE 仍面临新的挑战。
团队已知需解决的问题包括:机器人清洁相机镜头或脏污管壁的能力;研发内置安全恢复系统以防机器人被困或失效;以及探索在机器人上搭载微型超声波传感器的可能性。
对于团队而言,这是一个具有重要意义的完善过程。“我们正在帮助保持环境清洁,这项任务令人满意。”麦克阿瑟表示,“作为机器人工程师最有价值的部分之一,是利用技术让人们远离危害。SPIINE 就是一个很好的例子。”
“美国能源部环境管理办公室面临着巨大的挑战,需解决数十年核武器制造和政府资助核能研究留下的环境遗产。如果我们的工作有助于重要检查、减少不确定性并降低工人风险,这正是这项工作令人满意的原因。”
布尔格补充道:“构建能够进入任何人无法到达的空间并解决真正问题的东西是令人兴奋的。这也很有趣,看看你能将这项技术推向什么程度。”
参考文献:丹尼尔 R. 麦克阿瑟等人,《符合规范的六轮机器人设计,用于几何限制下的管内检查》,《机器人学》(2026)。DOI: 10.3390/robotics15110210