Genesis AI 首席执行官兼联合创始人周 X(Xian)表示,该公司已经“破解了灵巧操作”这一难题。在位于谷设施的演示中,TechCrunch 观察到实体 AI 模型控制一对现成的机器人手臂完成了一系列复杂任务:拿起两个小纸箱、扫描它们,并将其放入一个更大的纸箱中。
尽管演示令人印象深刻,但在测试过程中,机器人曾意外将打印机上的小贴纸撕下。一位 Genesis 高管指出,这虽然是一个错误,但也构成了可用于改进模型的边缘案例。这正是当前人形物理 AI 生态系统亟需弥合的差距——从实验室演示走向可靠的自动化部署。
为此,这家总部位于西安的公司宣布完成由 Khosla Ventures、Premji Invest 和 Eclipse 领投的 5 亿美元 A 轮融资。此前,Genesis 已于 2025 年 7 月宣布获得 1.05 亿美元的种子轮资金。公司由周 X 与总裁 Théophile Gervet 于 2024 年共同创立,采取垂直整合策略:自行生成大部分训练数据、开发专有生成式 AI 模型,并参与人形机器人的设计与制造。
“我们想出货最好的机器人,提供端到端的产品。”周 X 说道。
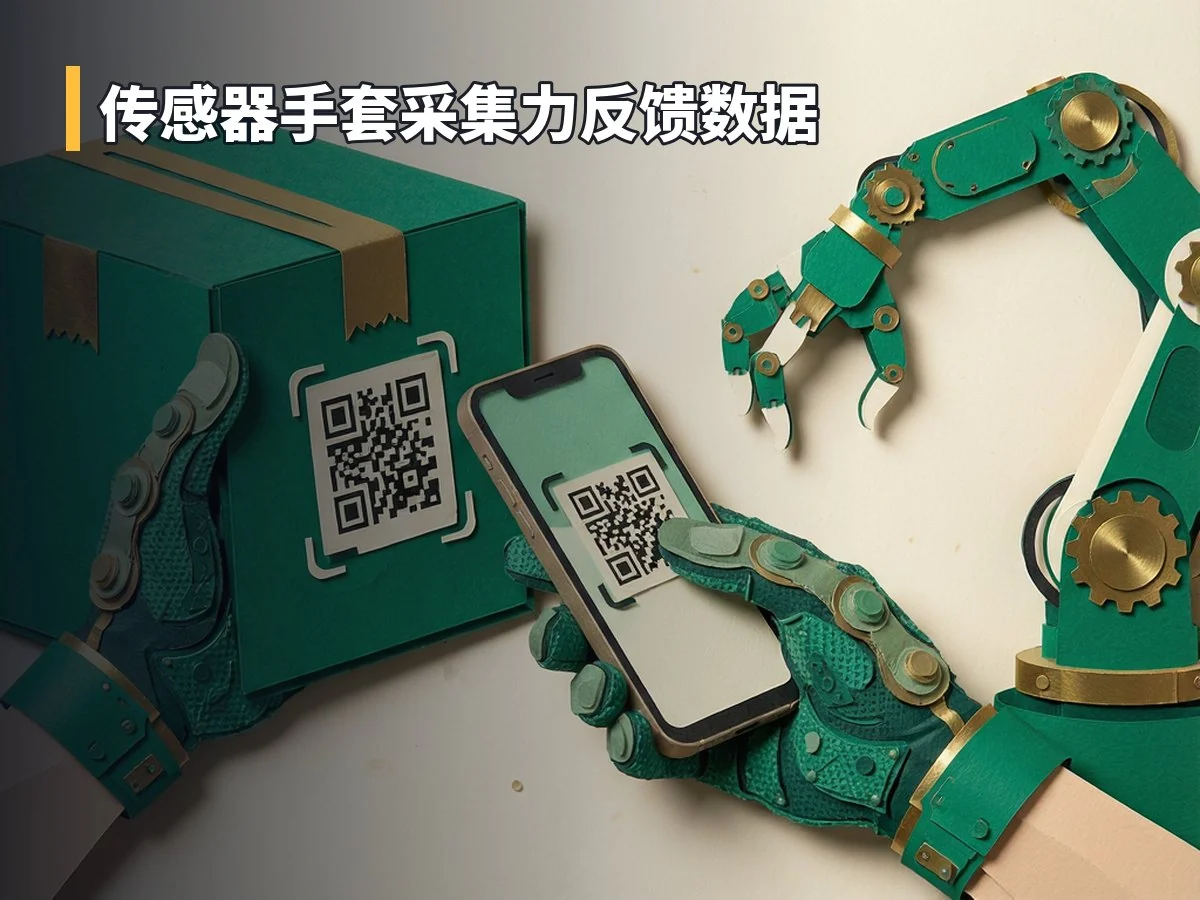
与 Figure 或 Agility 等竞争对手不同,Genesis 专注于提升机器人的灵巧性,即通过手部执行精细操作的能力,并收集相应数据以实现这一目标。公司使用配备传感器的手套来采集力反馈数据,这被视为解锁有效操纵的关键。全球超过 100 名员工佩戴这些手套及配套的头戴式摄像头进行日常活动,从而为训练数据集做出贡献。
Genesis 的机器人也佩戴同样的传感器手套,使其具备分类和操纵电线的能力。此外,公司在模拟技术上投入巨大,其顾问之一 Minchen Li 是高保真物理算法的合著者,该算法被用于创建数百万个机器人体验模型。
关于旗舰机器人 Eno,周 X 表示其在操作能力上比展示用的机械臂更强,但尚未准备好向媒体全面展示。这款机器人在设计上摒弃了终结者式的金属骨架风格,转而采用类似 iMac 的美学理念,反映了已故史蒂夫·乔布斯对科技产品及其营销的影响。
目前,Genesis 已制造出 30 到 40 台 Eno 原型机,但尚未公布未来一年的具体产量计划。公司仅透露已选定一家大规模生产承包商,预计明年将在美国启动量产工作,且量产版本的设计已完成。部分未公开的客户正在试用该设备。
周 X 指出,实现愿景的关键瓶颈在于硬件能力,包括机械设计以及工业级机器生产所需的供应链。目前,公司的精密手部组件仅能正常工作几周就需要更换。
在软件层面,尽管存在视觉语言行动模型和世界行动模型等架构差异,周 X 认为软件最终归结为变换器和注意力机制。他强调,真正重要的是整个基础设施,包括训练基础设施、数据基础设施和数据质量。他估计,模型架构可能对最终结果贡献约 10%。
“我不认为我们预计或我们需要另一个基本的科学飞跃,”周 X 告诉 TechCrunch,“我们已经拥有所有的‘食谱’,剩下的只是关于执行的问题。”