据弗劳恩霍夫制造工程和自动化研究所(IPA)统计,医院护士约 15% 的工作时间被用于补充手套、拿取压缩剂或运送必要用品等物流任务。为缓解这一压力,IPA 正联合柏林 Pi4_robotics 公司及 Charité 医院,在 MuRoC 研究项目框架下开发一款能够承担此类任务及例行工作的机器人。
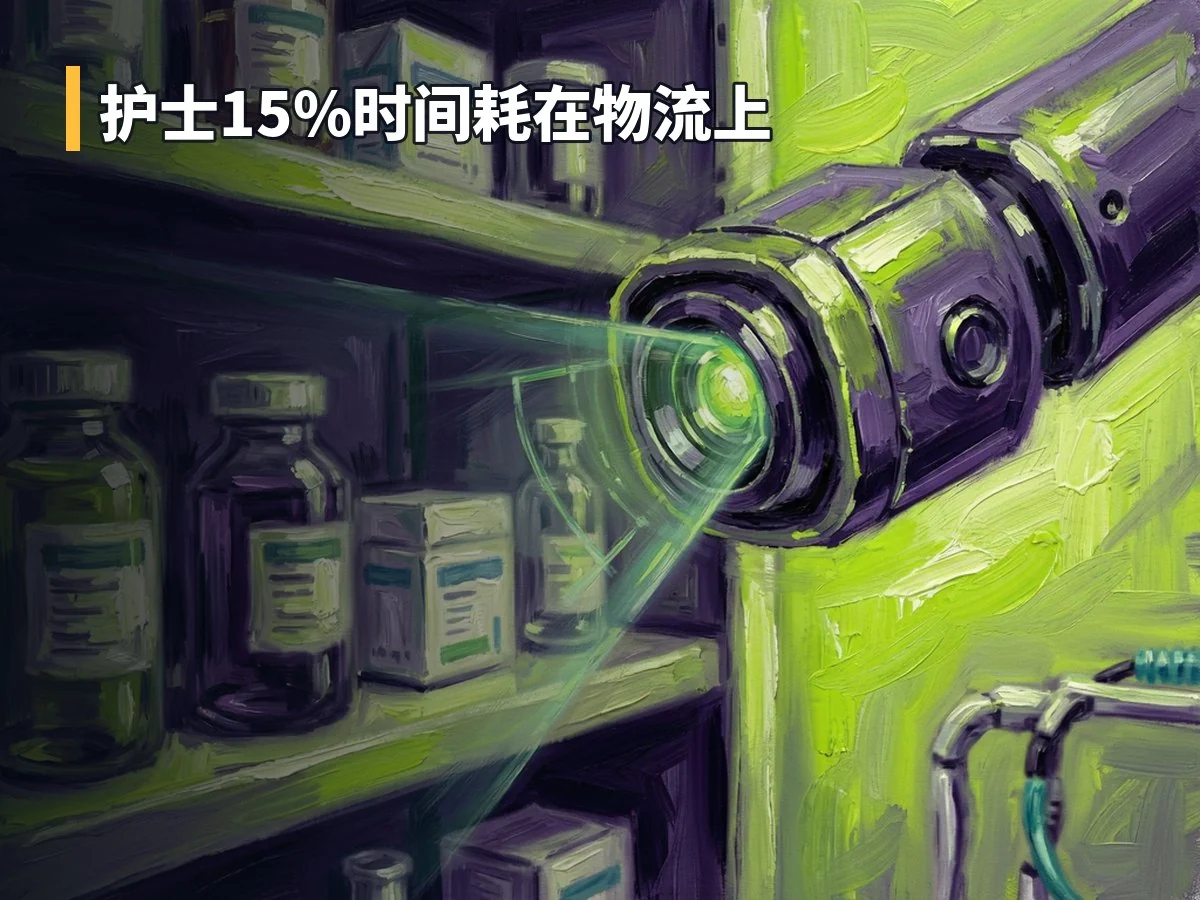
该研发系统基于已量产的 Workerbot9 服务机器人平台。通过加装机械臂、额外传感器以及全新的物体识别软件,移动机器人将具备利用摄像头检查护理用品库存的能力,并能独立从病房储存室中获取缺失物品。此外,该系统还旨在直接协助处理紧急分娩事务。
与仅能在固定点位间导航的传统运输机器人不同,Workerbot9 的核心突破在于其与周围环境的交互能力。它被设计为能够自主打开门、柜子和抽屉,从而消除目前需要工作人员手动装卸其他运输系统的环节。
拓展功能:患者娱乐与非接触监测
在非物资运输时段,该机器人还被赋予辅助患者娱乐的功能,例如朗读故事或提供数字拼图游戏。同时,计划中的非接触式心脏和呼吸率监测功能也被纳入其应用范畴。通过组合多项功能,项目团队旨在最大化机器人的利用率,以确保其运行的经济可行性。
目前,项目合作伙伴正通过与护士团队的协作,确定在日常医院运营中具有实际价值的功能模块。此前已完成对不同病房的采访及 9 次观察访问。初步测试计划在为期三年的周期内于柏林模拟和培训中心(BeST)进行,随后将在 Charité 医院的试验室开展进一步验证。Workerbot9 预计将于 2026 年 11 月 12 日至 13 日在柏林举行的德国护士日活动上正式发布。不过,上述针对医院特定场景的功能仍属于发展目标,其在实际临床环境中的表现尚待验证。