在决定购入一台机器人吸尘器之前,消费者需要全面评估其实际效用与潜在局限。尽管这类设备能通过自动建图和执行清洁任务来节省时间,部分高端型号甚至具备自集尘功能,但它们并不能完全替代人工深度清洁。
从避障能力到清洁死角,机器人吸尘器存在诸多短板。单纯升级至更昂贵的型号并非万能解决方案,用户仍需对产品的适用范围保持清醒认知。
预处理工作不可或缺
相较于人类清洁工,机器人吸尘器最大的劣势在于缺乏“移动物体”的能力。绝大多数机型没有机械臂,无法挪开椅子或将吸头探入狭窄缝隙。此外,散落在地面的玩具、充电线等临时障碍物往往不在预设地图中,极易干扰机器运行。
虽然现代算法能让机器人在遇到障碍时改变路径,而非死板地按既定路线行进,但不同价位的产品表现差异显著。入门级机型依赖碰撞传感器,需物理接触后才转向,这可能导致其在同一区域反复徘徊;中高端机型采用红外传感器优化绕行逻辑;顶级产品则结合 LiDAR 激光雷达与 AI 摄像头进行环境感知。
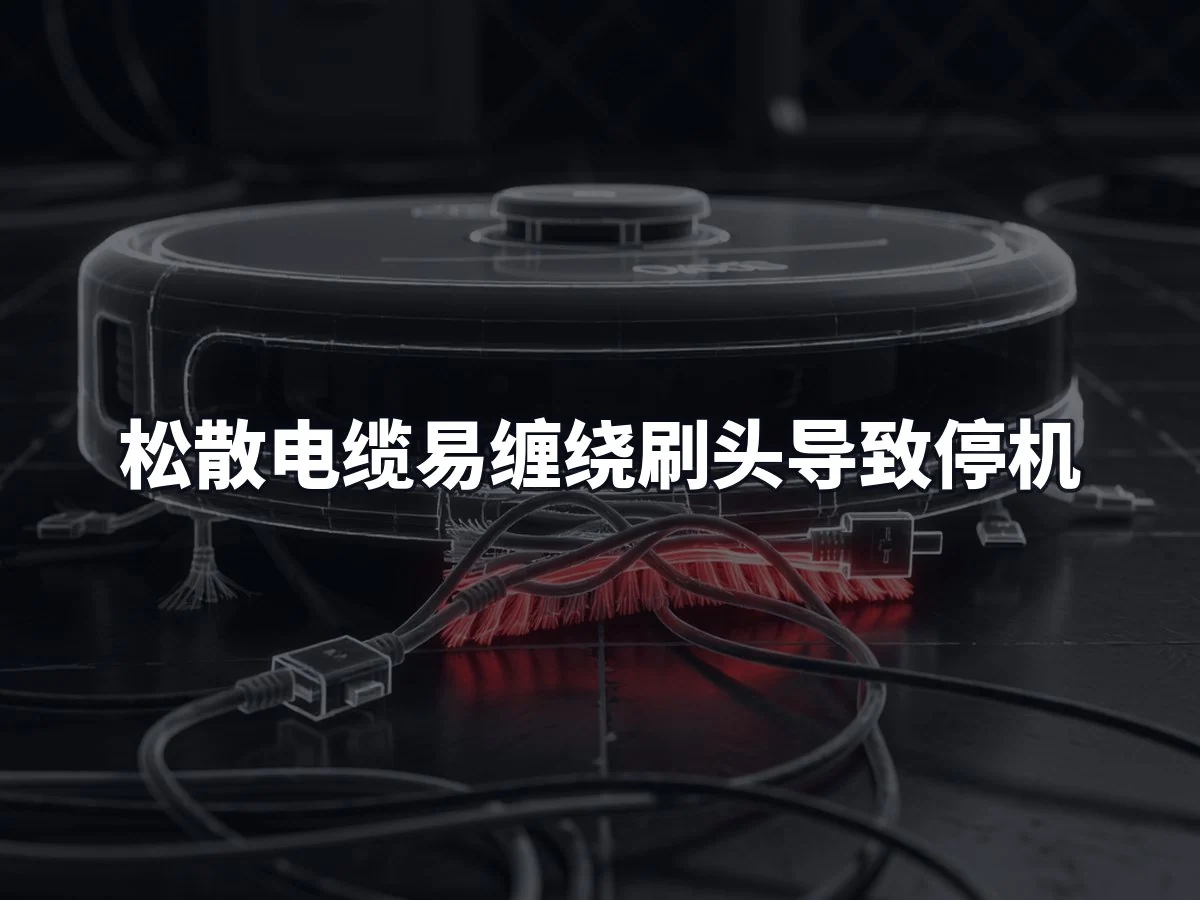
即便导航系统再先进,松散电缆仍是常见难题,它们容易缠绕刷头或轮子,导致机器在任务完成前停机。目前仅有如 Roborock Saros Z70 这类具备移物能力的特殊机型能缓解此问题。总体而言,用户在启动机器前仍需手动整理地面杂物。
复杂地形与角落是清洁盲区
机器人吸尘器的适用场景受限于地面材质。对于厚地毯深层嵌入的泥土,其清洁效果远不如传统有线吸尘器。传统机型配备的动力地板头可通过前后推拉强力去污,而机器人的清洁力主要取决于刷头设计,难以达到同等深度。
多材质拼接的地面也是挑战之一。瓷砖、木地板与地毯之间的门槛条容易导致机器人卡住,一旦受阻,其吸力便无从发挥。此外,由于多数机器人采用圆形机身且主刷位于底部中央,墙角往往是清洁死角。尽管部分型号配有边刷延伸功能,但狭窄角落依然难以彻底清理。
楼梯和垂直立面同样超出了当前量产机器人的能力范围。尽管 Roborock 等厂商已展示爬楼梯原型机,但现阶段机器人仅适合作为日常维持性清洁工具,用于处理轻度污垢,无法取代定期的人工大扫除。
高阶功能伴随高昂成本
随着功能增加,机器人的能耗与维护成本也随之上升。基础清洁之外,可靠的障碍物检测、自动集尘及拖地功能均需额外付费。
市场上百元以内的入门机型仅能应对基本灰尘,吸力表现参差不齐。以 iRobot Roomba 105 Combo 为例,该型号提供拖地及自动清空基站功能。而在高端市场,售价约 1,700 美元的 Dreame X60 Max Ultra Complete 则集成了热水自动冲洗基站、可伸缩导航传感器(以适应低矮家具)等高级特性。
低价机型虽易上手,但在结构复杂的房间中表现受限;若家中多为硬地板且需频繁拖地,则必须考虑具备相应功能的型号。值得注意的是,即使拥有全套自动化功能,用户偶尔仍需配合传统吸尘器和拖把进行补充清洁。
维护责任并未消失
除非配备自动集尘基站,否则用户需频繁手动倾倒尘盒。由于内置尘盒容量有限,每日使用下很快便会填满。自动集尘模型虽将垃圾转移至更大容器,但并未免除清理基站的义务。
日常维护同样关键。滚刷和滤网需定期清洁与更换,头发等杂物极易缠绕在旋转部件上。忽视维护不仅会导致性能下降,严重时可能损坏机器。对于带水箱的机型,用户还需负责加水及清理污水箱,具体工作量取决于基站的自动化程度。
购买机器人吸尘器并非错误决策,关键在于建立合理预期。它不能完全取代人力,用户仍需处理地面杂物、清理边角及维护设备本身。明确其能力边界,才能真正实现家务负担的减轻。