2026 年 10 月 30 日
爱沙尼亚研究委员会
编辑:加比·克拉克,评论:罗伯特·伊根
研究人员开发出一种利用人工循环系统在机器人身体内输送化学构建块的技术,从而实现在现场生成传感器。
机器人的感知能力往往受限于其硬件配置。随着机器人被部署到地图未知或环境复杂的区域,预先安装所有必要传感器变得愈发困难。尽管集中控制器中的自适应算法能优化现有硬件的使用,但无法弥补物理结构与突发环境需求之间的差距。解决这一问题的潜在途径是让机器人具备根据环境变化实时创建新组件的能力。
从头构建新组件需要两个关键条件:合适的原材料以及将材料精准送达目标位置的时间与空间控制。自然界通过循环系统解决了这一问题,血液或血淋巴在体内运输构建模块,确保各器官能及时获取新材料。
这项题为“血管化机器人体内的受体生成”的研究于 10 月 10 日发表在《先进科学》(Advanced Science)杂志上。
仿生设计:借鉴蛾类循环蓝图
爱沙尼亚塔尔图大学与意大利理工学院的研究团队旨在赋予机器人类似的生物特性。“我们正在为机器人配备循环系统,使其能够在全身范围内运输分子构建块,并在所需的时间和地点现场制造硬件,”首席作者 Kadri-Ann Pankratov 表示。
团队以蛾类为设计原型。与其他昆虫类似,蛾类的循环系统是开放式的:通过抽吸动作推动血淋巴(昆虫血液)流动。这种架构简化了系统设计,重点不在于优化流体动力学效率,而在于实现物质的广泛分布。
蛾类翅膀作为充满血淋巴的生物结构,其近乎平坦的形状使得液体能在二维平面上流动,这为机器人管道设计提供了便利。研究人员选取了爱沙尼亚最大的蝴蝶之一——蓝色下翼 Catocala 蝶(*Catocala fraxini*)作为模型。
机器人主体采用透明塑料 PETG 通过 3D 打印制成。打印线条间的间隙形成了密集的微通道网络,液体渗入塑料内部约 10 微米。一个开放式循环泵驱动单一回路,使整个身体充满约 3 毫升液体。
原位生长紫外线传感器
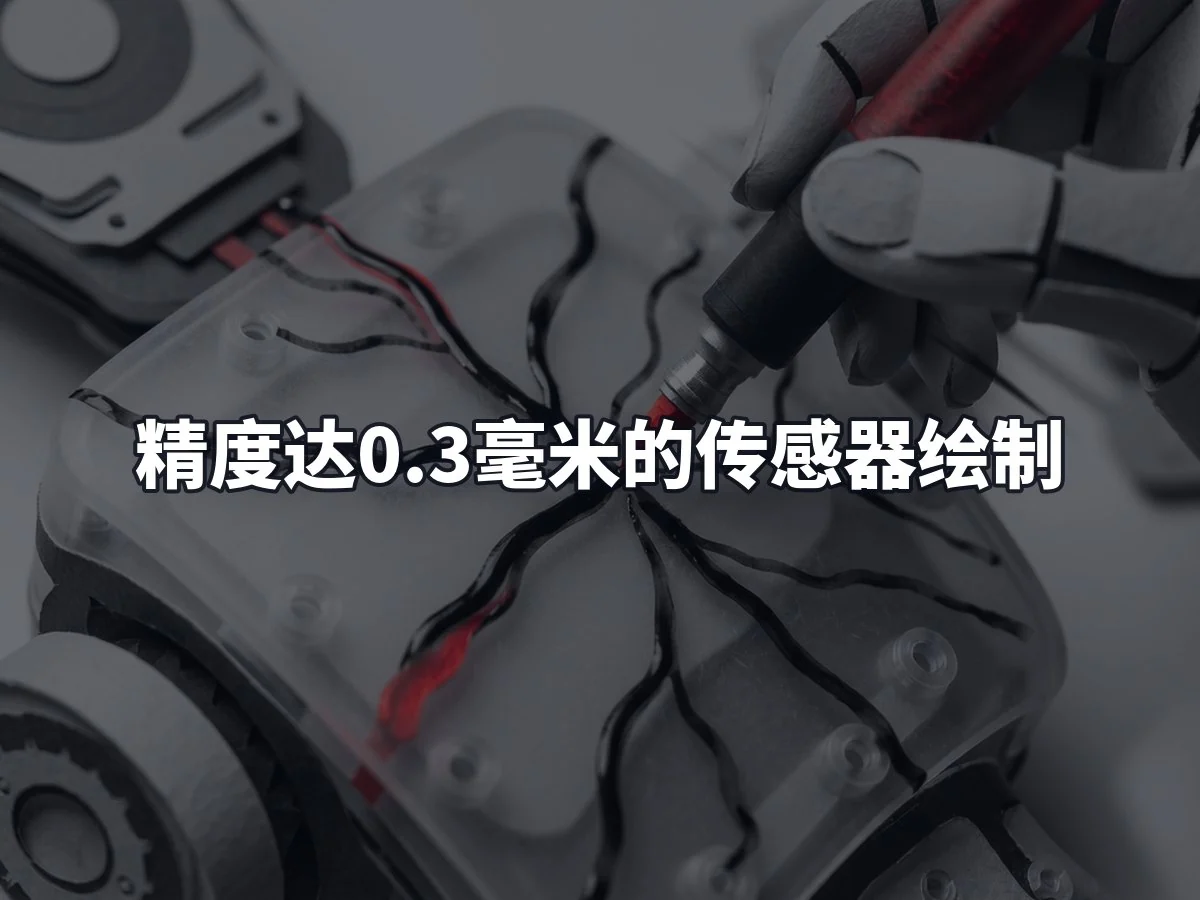
为了制造传感器,团队通过微通道注入了一种“人造血淋巴”。其中的醇类物质在特定条件下转化为导电聚合物。传感器的合成过程具有视觉可辨性:半透明的机器人身体在反应区域变为黑色,而其他区域保持不变。借助笔状工具,团队可以绘制精度达 0.3 毫米的传感器图案。
生成的新材料充当紫外线受体:当受到紫外线照射时,其电阻会短暂下降。在传感器生长之前,该机器人对紫外线毫无反应。实验表明,机器人利用原本不存在的硬件完成了感知与反馈闭环。“这不是恢复失去的功能(如再生尾巴),而是在机器人中创造一个全新的、此前不存在的身体部位。”
选择“种植”而非“安装”传感器的原因在于灵活性。虽然可以使用现成的光电二极管,但这要求精确预知安装位置。鉴于机器人常进入危险且复杂的环境,预先确定最佳传感器布局极具挑战。现场培养受体意味着环境本身可以根据实际交互情况引导机器人的形态适应。
研究发现了一个意外现象:传感器并非像工厂校准元件那样保持恒定灵敏度。随着每次曝光,残留的醇类继续聚合,导致传感器变得越来越敏感。这种电导率的单向变化被作者解释为一种“物质记忆”,即传感器的结构记录了机器人所经历的环境刺激。经过四个多月的储存,传感器仍能正常工作。
分布式控制与自主权
这项研究为物理化身与集中控制器的协作开辟了新路径。新传感器的安装与否、具体位置、时机乃至灵敏度,均由机器人身体与环境的相互作用决定,而非完全依赖预先编程。
机器人还保留了一个重要的行为控制杠杆:如何及何时准备应对环境。循环系统中传播的化学物质的选择决定了接触时的反应类型。这与自然界的机制相似,例如在紧张状态下,昆虫大脑可触发章鱼胺释放到循环系统中,改变身体对新环境刺激的预备状态。
概念验证的局限性
目前,该研究是一个界限明确的概念证明。它展示了一条单一的、预先确定的化学路径,且合成过程是不可逆的。在实验中,由研究人员决定何时填充静脉,而非由自然环境自发触发。此外,用于创建传感器的光信号同时也是后续检测的目标信号,尽管作者认为该方法可扩展至其他化学物质和触发器。
Pankratov 指出,当前最大的悬而未决问题在于自主决策:“现在,机器人的中央智能知道哪个部件即将到来。如何让这一过程不再由事先决定?我们尚未找到生物学上的灵感来源。”
- 右翼和身体下部的新受体已完整形成(呈现棕黑色斑块);左侧则不完整。图片来源:Kadri-Ann Pankratov, Leonid Zinatullin, Hans Priks, Adel Meznit, Urmas Johanson, Tarmo Tamm, Arvo Abur, Edoardo Sinibaldi, Idrék Must
- 自然翅膀与人造翅膀的静脉结构对比,用于液体运输。图片来源:Kadri-Ann Pankratov, Leonid Zinatullin, Hans Priks, Adel Meznit, Urmas Johanson, Tarmo Tamm, Arvo Abur, Edoardo Sinibaldi, Idrék Must
团队预计未来可用的化学工具箱将进一步扩充。单独的聚苯乙烯可用于防腐蚀、电磁屏蔽或与生物组织接口,同样的静脉系统也可携带多种溶解或分散的化学物质,可能包括可逆反应体系。Pankratov 希望在未来 10 年内,人工机器人血液和循环系统将成为某些应用场景的标准选择,特别是在自然环境中工作的机器人领域。
参考文献:
Kadri-Ann Pankratov 等人,“血管化机器人体现中的受体生成”,《高级科学》 (2026)。DOI: 10.1002/advs.76999