- 美国海军成功演示了无需 GPS 信号、仅依靠机载摄像头引导无人机在移动船只上着陆的技术。
- 该方案利用运动传感器和专用算法替代昂贵的船载追踪设备,显著降低系统复杂性与成本。
- 技术旨在应对高端海上冲突中卫星导航可能被切断的作战环境。
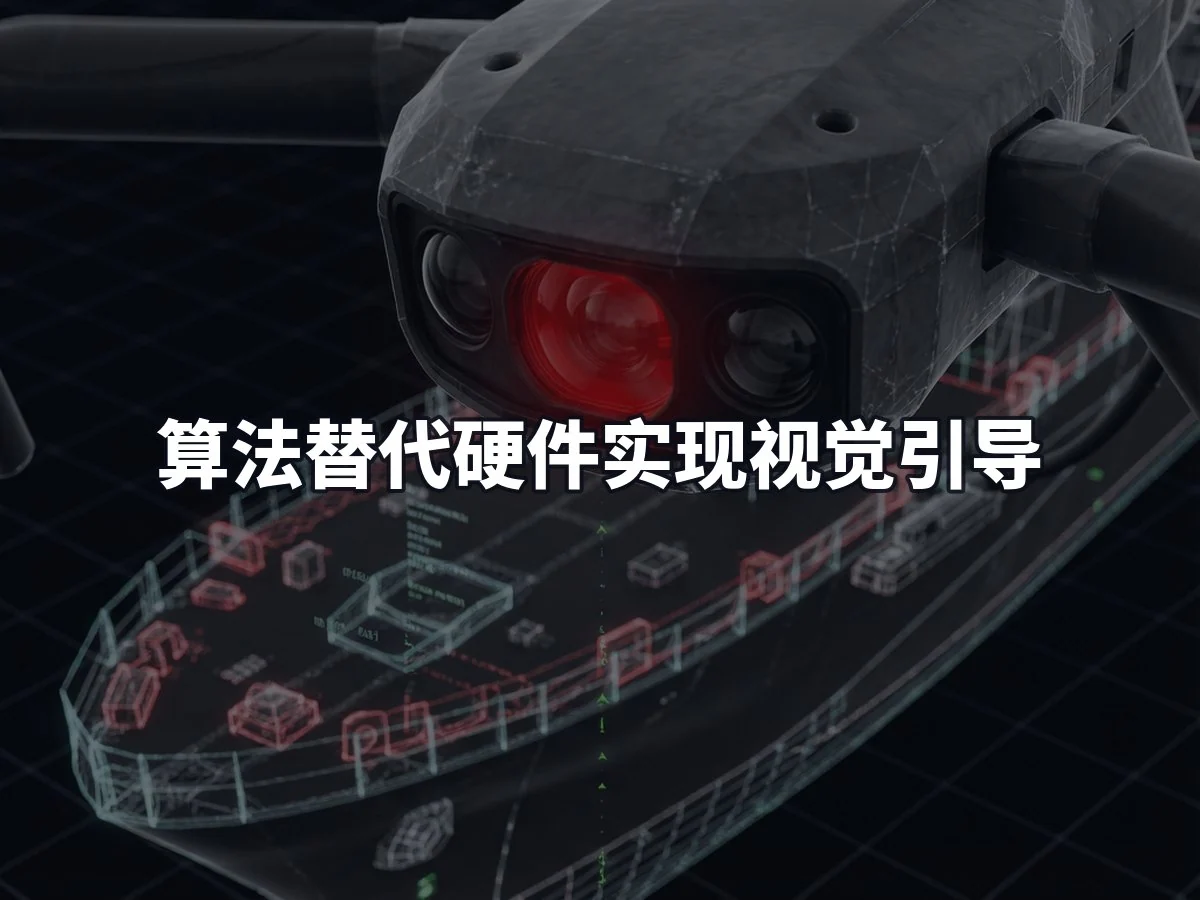
美国海军空中作战中心飞机部门(NAWCAD)近日报告称,其开发的新软件能够在自主飞机恢复操作期间,消除对昂贵船上跟踪设备的依赖。测试显示,该系统利用机载摄像机、运动传感器及专用算法,成功引导无人驾驶飞机飞向并降落在移动的船只甲板上。
以软件算法取代传统硬件追踪
传统的船上无人机回收流程通常依赖于专门的跟踪硬件、额外的着陆辅助设备以及对船舶进行复杂的整合修改,这不仅推高了采购成本,也增加了系统集成的难度。此前,海军在自主恢复过程中高度依赖此类专用设备。例如,2006 年 RQ-8A“消防侦察”无人直升机登陆纳什维尔号时,主要依靠船载雷达确定飞机相对于船舶的位置,从而引导其接近着陆区域。
相比之下,新技术通过处理现有的飞机设备所采集的视觉信息来实现引导。软件能够分析船只的视觉特征并计算其运动轨迹,使无人机在到达着陆表面之前调整进近路径。此外,算法还能估计甲板的动态变化,帮助无人机协调与正在投掷或移动中的船只之间的相对位置,确保顺利回收。
由于该系统完全基于视觉引导,从未依赖卫星信号,因此即便在海上高端战斗中,当 GPS 等卫星导航无法使用时,该技术仍能正常工作。
NAWCAD 航天工程师 Peter Arslanian 指出:“在高端海上冲突中,GPS 是敌方试图切断的第一个作战环节。” NAWCAD 指挥官托德·埃文斯(Todd Evans)补充表示,在卫星和通信受阻的争议地区,这种自主性能力为水手带来了显著优势。
尽管此次演示证明了机载传感器和软件可以减少对专门船舶硬件的依赖,但海军仍需在后续的运营测试中进一步确认其实际性能。
面向大型无人机及未来作战概念的技术储备
NAWCAD 计划将这一能力从受控演示阶段推向运营测试,使用用于舰队服务的飞机和设备进行评估。这项技术的潜在应用场景广泛,包括海军的小型战术无人机系统计划以及正在开发中的合作战斗机项目。
此外,该技术还可支持国防高级研究项目署(DARPA)名为 EVADE 的早期垂直起降(VTOL)飞机演示计划。EVADE 旨在寻找能够在不需要常规发射或恢复设备的情况下,直接从船舶甲板起飞并回收的飞机。目前,包括 AeroVironment 和 Sikorsky 在内的五家公司参与了该倡议。
虽然 NAWCAD 提出的软件转型为这些程序提供了另一种自主恢复方法,但必须在单个飞机设计中建立兼容性和可靠性。该开发工作由海军创新科学与工程计划和海军研究办公室资助,目前正在进行操作测试。