Digit 5发布:从科研原型到工业级人形机器人的转型
Agility Robotics 近日正式推出其最新一代人形机器人 Digit 5。该公司由俄勒冈州立大学机器人实验室共同创办,此次发布的 Digit 5 被定位为首款能够安全、经济且规模化执行实用工作的人形机器人。其核心应用场景聚焦于重型仓库任务,旨在通过填补劳动力缺口来提升物流效率。
这一产品形态与 Agility Robotics 创始人早期的技术愿景存在显著差异。Digit 5 在物理特征上显得更为厚重,缺乏早期原型那种优雅自然的动态美感。为了实现商业落地,公司选择了一条不同于最初构想的工程路径,将重心从运动控制的科学探索转向了满足客户实际需求的工业化设计。
技术演进:从 ATRIAS 理论验证到 Cassie 商业化尝试
Agility Robotics 的技术根基源于创始人对结合机动性与操作能力、实现类人互动的追求。2008年,创始人在俄勒冈州立大学启动动态机器人实验室时,基于生物力学研究提出了一种“弹簧质量”模型理论,即通过类似弹簧的腿部结构支撑身体,理论上可复现动物界已知的多种行走和跑步方式。
ATRIAS 是这一理论的初步实践成果。作为一款双足机器人,ATRIAS 主要用于展示人类行走和跑步的物理原理,虽然未完全拟人化,但其运动表现已具备自然感。随着 ATRIAS 的成功,研发瓶颈从科学验证转移至工程实现和组织管理层面。
随后推出的 Cassie 成为研究人员可购买的首款动态双足机器人。Cassie 依靠主动流畅的运动保持平衡,而非依赖僵硬步伐。其独特的鸵鸟式腿部结构并非出于仿生模仿,而是纯粹基于性能优化的工程结果。尽管 Cassie 没有躯干、手臂或头部,也不面向商业应用,但它在哈佛大学、加州理工学院、密歇根大学及加州大学伯克利分校等机构中得到了部署。在售出10台后,单价为25万美元的双足研究机器人市场趋于饱和。
Cassie 的硬件平台推动了双足机器人强化学习方法的创新。传统控制依赖详细数学模型,而 Cassie 允许研究人员通过模拟试错训练神经网络,进而控制物理机器。该机器人曾成功爬楼梯、跨越俄勒冈州立校园奔跑5公里,并打破100米跑的机器人世界纪录。
在探索更广泛应用的过程中,团队发现直立躯干有助于提升平衡性,这促使了第一台移动操纵机器人的诞生,也为向商业客户提供服务奠定了基础。
场景聚焦:为何选择仓库搬运作为突破口
在 Digit 系列产品的早期开发阶段,潜在客户频繁质疑采用双足和人形设计的必要性。这一问题揭示了核心业务逻辑的转变:公司不再仅仅解决有趣的科学问题,而是致力于解决客户的实际痛点。
经过多年行业合作,团队确定仓库和制造设施中的“搬运垃圾箱”为首个高价值场景。该任务需要双手抬举重物,双腿则在狭窄空间移动和保持平衡方面具有优势。由于不同部署环境差异巨大,单一目的的自动化设备难以普及,但该任务足够标准化,使得 Digit 具备了经济可行性。
2019年,Digit 开始展示其实用能力。在与福特汽车公司的合作中,Digit 1 演示了将包裹从自动驾驶车辆运送到门前的过程;Digit 2 和 3 则在与全球包裹配送公司的合作中用于纸箱的移动和分类。Amazon 测试了 Digit 4 在移动和堆叠垃圾箱方面的表现。最终,Digit 成为全球首个在物流提供商 GXO 进行商业部署的人形机器人,并于2024年登上《时代》杂志封面。
然而,商业部署带来了新的挑战。与耐心较高的大学研究机构不同,企业客户要求机器人立即产生价值。如果垃圾桶未被移动,客户将面临直接经济损失。维持首次部署消耗了大量精力,但也迫使公司走出实验室,直面现实世界的复杂性。
运营一家机器人公司涉及大量非技术性工作,包括运输、售后服务、客户支持、融资、投资者关系、人力资源、IT基础设施、车队管理软件开发以及供应链管理。这些领域超出了创始人原本专注于技术挑战的职业背景,但却是构建成功企业的必要环节。
产品化转型:Digit 4 EVT 的工程妥协
为了将机器人转化为成熟产品,Agility Robotics 引入了具有商业化新技术经验的高管团队。新管理层推动了一系列痛苦但必要的变革,使机器人从一个动态行走平台演变为有用的移动操纵器。
原计划中较小的升级版本 Digit 4 EVT(工程验证和测试)在新领导层的坚持下进行了重大调整。在高度压缩的时间线内,Digit 4 EVT 整合了更大容量的电池、系统范围内的安全合规升级以及监管标准适配。此外,早期无头设计的 Digit 增加了头部模块,以优化天线和摄像头布局,提升人机交互体验。
这一阶段标志着设计权从创始人手中转移。Digit 4 EVT 牺牲了部分美学和优雅度以换取功能性,因为客户的核心需求仅是完成工作。通过商业部署,团队深入理解了具体应用场景的需求,并据此从零开始设计了下一代产品。
Digit 5 规格解析:安全、续航与负载能力的权衡
Digit 5 代表了 Agility Robotics 向通用机器人迈出的关键一步,其设计理念从想象未来转向基于客户部署的现实基础。该机器人符合美国电气安全认证及 FCC 电磁辐射限制标准,首要目标是实现与人类同事的安全共存。
在 Digit 4 的商业部署中,为满足保险和监管要求,机器人必须在物理隔离屏障后工作。Digit 5 则突破了这一限制,能够在开放环境中与人并肩作业,每天运行长达20小时。为此,研发团队耗时两年攻克了安全难题。
Digit 5 配备一系列传感器以定位附近人员。当人类接近时,机器人会预设停止当前动作并降低有效载荷,这种保守策略可验证地降低了风险。然而,实现这一目标导致机器人复杂性、功耗、重量和尺寸显著增加。
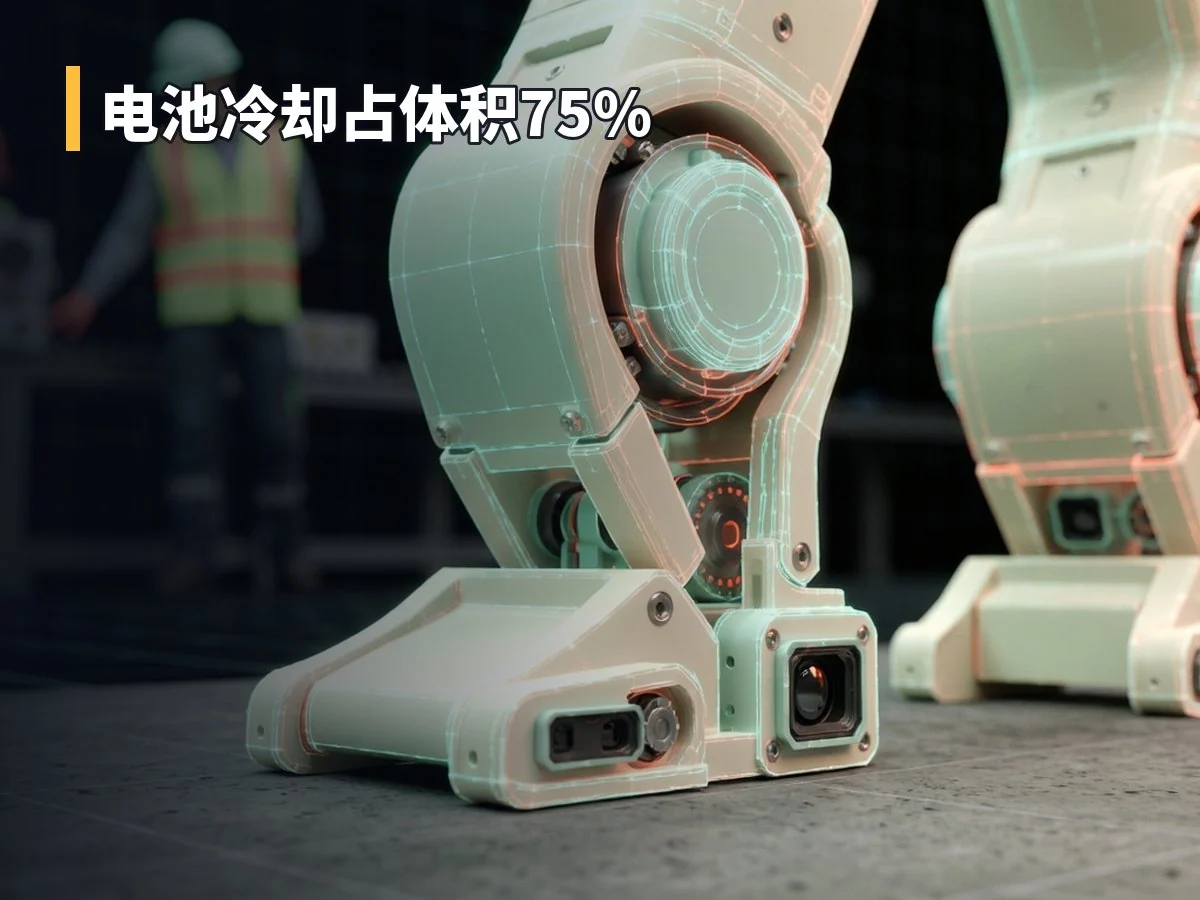
作为 Agility 迄今最大、最重、最强的人形机器人,Digit 5 的设计严格遵循美国国家职业安全与健康研究所(NIOSH)对人类工人的指导方针,需多次举起23公斤重的垃圾箱。电机需具备足够的功率和扭矩以提升负载,同时保证接触力控制的精度。电池和冷却系统占据了机器人约75%的体积,使其在48伏电压、240安培电流下运行,单次充电续航时间为90分钟。
受限于体积和安全设计,Digit 5 不再具备前代产品的跑步或跳跃能力,其形态更接近叉车而非优雅的人形。腿部配置也从适合高速运动的“向后”鸟腿改为带有膝盖和踝部电机的类人腿结构,以提供所需的扭矩。尽管外观趋同于其他厂商的人形机器人,但这完全是基于功能工程的选择。
未来展望:从工具到平台的进化
Digit 5 被视为 Agility Robotics 发展的关键时刻,标志着大规模部署的开始。除了继续执行垃圾搬运任务外,其路线图还包括更多样化的应用场景。凭借可互换的工具接口和模块化设计,Digit 5 将作为一个改进平台,逐步升级子系统,并为未来的行为训练提供数据源。
尽管 Digit 5 在重量、成本和复杂度上偏离了创始人最初的愿景,但应对这些挑战被认为是必要的。客户需求并未摧毁技术愿景,反而揭示了其中缺失的部分。只有获得商业成功并在现实世界中产生影响,才能为科学梦想提供更坚实的实用基础。
Agility Robotics 认为,真正的类人机器人必须掌握运动能力。从 ATRIAS 的弹跳运动到 Cassie 的奔跑,再到如今 Digit 5 的稳健作业,这一进程始终贯穿着对运动控制的追求。尽管存在妥协,Digit 5 为未来更轻便、优雅、自然互动且具备更强操作能力的机器人版本奠定了基石。目前,公司已着手在确保实用性的基础上,进一步探索如何提升机器人的美学价值。