麻省理工学院(MIT)的机械工程团队近期开发出一款全柔性、可穿戴的形状感应皮肤。该设备基于光学波导阵列技术,能够在保持柔软特性的同时,实现对二维平面及三维形状的高精度重建。相关研究成果已发表于《先进智能系统》(Advanced Intelligent Systems)期刊。
技术原理:双向弯曲感知与光损耗机制
传统光纤传感器通常依赖玻璃芯传输光线,当纤维弯曲时,到达远端的光量会减少,从而通过测量光输出来推断曲率。然而,这种单一方向的检测难以区分弯曲的方向。
MIT 团队对此进行了改进,采用柔性芯替代玻璃,并在一侧涂覆黑色涂层,使其故意变粗。当纤维向涂层一侧或相反方向弯曲时,会导致不同量的光丢失,从而实现双向弯曲的方向感应。此外,纤维对压力敏感,因此也能感知外部力量。
硬件架构与数据处理
该传感表面完全由硅胶制成,内部嵌入了多根光纤。每根光纤的一端连接 LED,另一端连接光传感器。尽管传感表面柔软,但整片硅胶基底不会拉伸。电子元件位于边缘,包括模数转换器,通过 I2C 协议将数据传输至微控制器。
具体参数如下:
- 尺寸:16 x 16 x 0.5 厘米。
- 波导布局:共 14 个波导,分为两层,每层 7 个,呈之字形排列。
- 波导长度:每个波导长 160 mm。
- 处理频率:重建过程在 MATLAB 中运行,频率约为每秒三次,涵盖传感器采样、数据记录和绘图。
外部电路板负责数据采集,并通过算法将其转换为完整的二维平面和三维形状。强度传感器的读数未经校准,用于判断力度,且这种检测与形状模式分开运行。
模拟优化与实验验证
为了确定最佳布局,研究团队首先模拟了不同波导配置下的板块性能。模拟条件包括:每层使用 3 到 20 个波导,角度范围 0 到 35 度,针对 6 种目标形状,增加 10% 噪声,每次进行 30 次试验。结果显示,调整波导布局比单纯增加波导数量更能提高准确度,其中之字形间隔图案表现最优。
在鲁棒性测试中,即使部分纤维被切断或断开,剩余部分仍能重建整体形状。模拟数据显示,当 14 个波导中最多 3 个被禁用时,误差低于 0.3 厘米;若禁用 5 个波导,误差上升至大约 1 厘米或更多。
随后,团队根据模拟结果构建了实物原型,并通过对角折叠进行测试。为了更精确地评估,将纸张放置在三种已知形状的 3D 打印模具上。真实表面与重建表面之间的均方根误差(RMSE)分别为 0.37、0.28 和 0.45 厘米。
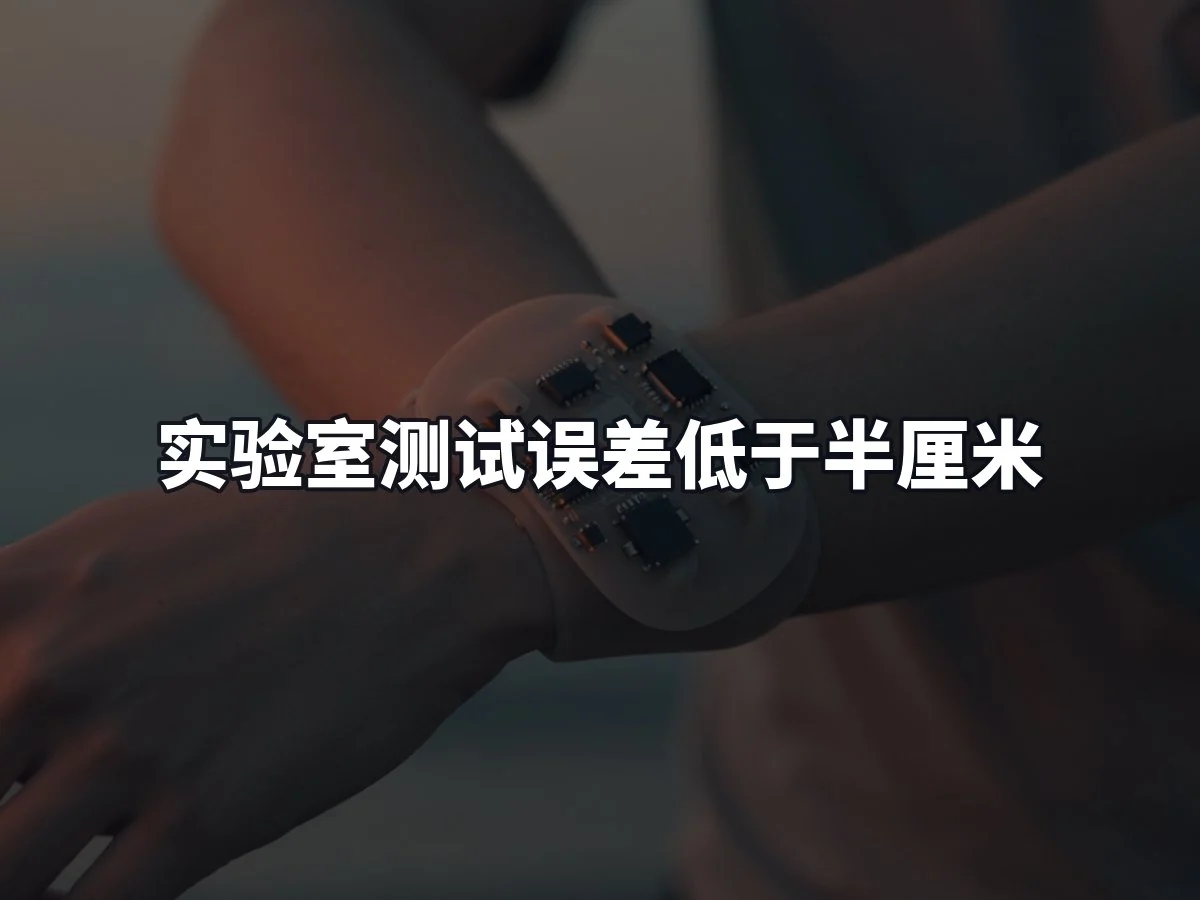
麻省理工学院机械工程研究生 Qifan Yu 指出,刚性传感器的设计尺寸约为 1 至 2 厘米,而该柔性设备的实验室测试误差低于半厘米,其结果至少与现有技术相提并论。
应用场景与未来展望
由于该技术具有全柔性和安全性,适用于人体穿戴。每位作者的演示均在自身身体上进行,通过简化的缩放方法测量手腕和肘部的角度。麻省理工学院机械工程助理教授兼合著者凯特琳·贝克尔(Caitlin Becker)表示,团队希望建立工具,帮助物理治疗师跟踪和量化患者的进展。此外,这项技术还可应用于虚拟现实中的运动模拟,以及机器人的远程操作。
研究人员计划进一步缩小纤维厚度,目前 1 毫米厚的纤维有望变得只有几十微米细,从而使得更多数量的纤维能够融入时尚服装中。未来的工作方向还包括:开发更快的解决方案以替代通用的 MATLAB 处理流程,增加波导层数和细化波导宽度以提升细节分辨率,使用更薄的板材,实现单独板材同时测量力和形状,以及集成可拉伸电子设备。