2026 年 10 月 28 日
来源:多伦多大学 / Phys.org
多伦多大学的一组工程研究人员为名为“Hopcopter”的单腿跳跃机器人开发了一种新型柔性脚部结构,显著提升了其在沙地、冰面等复杂地形上的移动性能。
Hopcopter 的设计初衷是执行搜救、远程基础设施检查乃至星际探索等任务。其独特的运动方式旨在弥补传统轮式或足式机器人在崎岖地形适应性上的不足,同时克服无人机在载荷能力和续航方面的局限。
仿生设计与混合机动性
该项目由 Pakpong Chirarattananon 教授领导的“融合机动、智能机制与仿生机器人实验室”(CLIMB)负责研发。团队从鸟类行为中汲取灵感:鸟类并非始终飞行,而是通过间歇性的地面跳跃来节省能量,仅在必要时使用翅膀。
Chirarattananon 指出,虽然无人机在航拍和全地形飞行方面具有优势,但其轻量化设计限制了货物携带能力,且航程受燃料容量制约。相比之下,传统轮式或足式机器人虽能承载更多物品并实现长距离移动,但成本高昂且在极端地形下的表现往往不尽如人意。
Hopcopter 结合了这两种设计的优点。它本质上是一架传统的四旋翼无人机,安装在一个大型弹簧驱动的腿上。这种结构使得机器人相比其他跳跃式机器人更容易进行建模和控制。
新论文的第一作者、博士生 Jeeraphat (Owen) Kledkruemas 表示,该机器人能够轻松跨越大多数有腿或有轮机器人难以通过的障碍物。
应对打滑与沉陷挑战
尽管原始版 Hopcopter 在平坦混凝土或细砂地面上表现良好,但在面对光滑表面(如冰面)或柔软表面(如深沙)时存在明显缺陷。在冰面上,如果着陆角度不当,机器人容易打滑;而在沙地上,脚部容易陷入并导致被困。
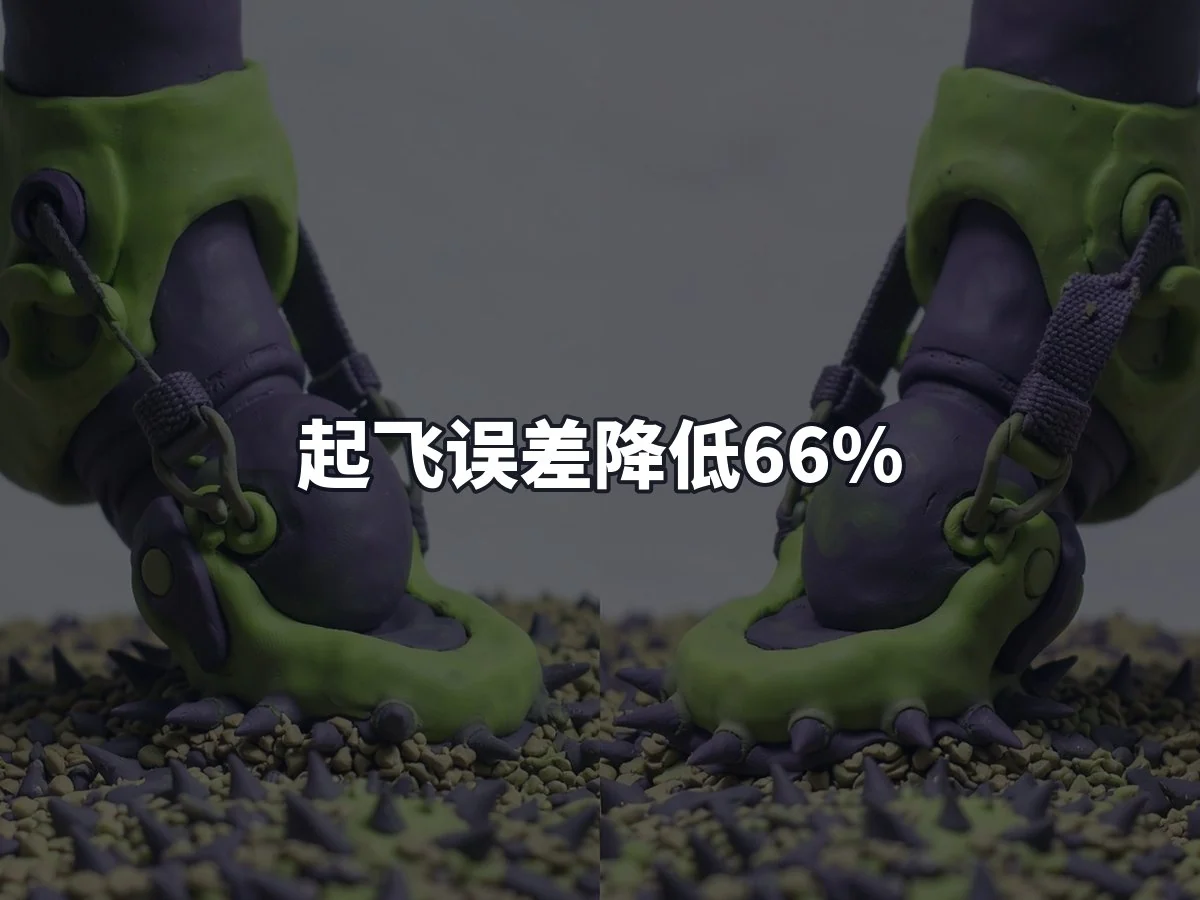
为解决这一问题,Kledkruemas 设计了一种新的脚部结构,能够将无人机的重量分散到更大的接触面积上。
新型脚部配备了一个球形关节,使其可以向任意方向倾斜,从而自适应各种表面的角度变化。一系列带子提供张力,确保每次跳跃后脚部能迅速复位。此外,脚底覆盖有短尖刺,以提供额外的抓地力。
“这些改进使机器人能够在冰面和沙地上成功跳跃。”Kledkruemas 说道。数据显示,新设计将起飞误差降低了 66%,效率提高了 64%。这意味着新型 Hopcopter 在恶劣地形上的表现几乎与在平坦地形上一致。
迈向自主导航与现实应用
研究团队计划在未来为 Hopcopter 开发自主导航系统,使其能够应对更复杂的挑战,并验证其在其他机器人无法到达区域的能力。
Chirarattananon 教授表示:“这项改进使我们能够将这个机器人从实验室带到现实世界。”潜在应用场景包括管道或采矿场所的远程基础设施检查。团队甚至设想将其用于火星等星球的探索,因为那里的大气层过于稀薄,不适合大多数常规无人机运行。
相关研究成果已发表于《Advanced Intelligent Systems》期刊,题为《Compliant Feet Enable Single-Legged Robots to Adapt Terrain for Hopping》,DOI: 10.1002/aisy.70580。